
Strido auf einen Blick
Status: Konstruktion in CAD und Simulation verifiziert; aus dieser Revision wurde noch kein Roboter gebaut (siehe Verifikation).
Strido ist ein 3D-gedruckter Vierbeiner mit 12 Freiheitsgraden in der Klasse des Mini Pupper 4: klein genug für einen Schreibtisch, vollständig genug, um echte ROS-2- und Lernsoftware zu entwickeln, die sich auf einen Unitree Go2 übertragen lässt. Er übernimmt die bewährten Beine und den Rahmen von Yertle (MIT, Jerome Graves) und ergänzt Sensorkopf, Elektronik und Software-Stack eines modernen Forschungsroboters.
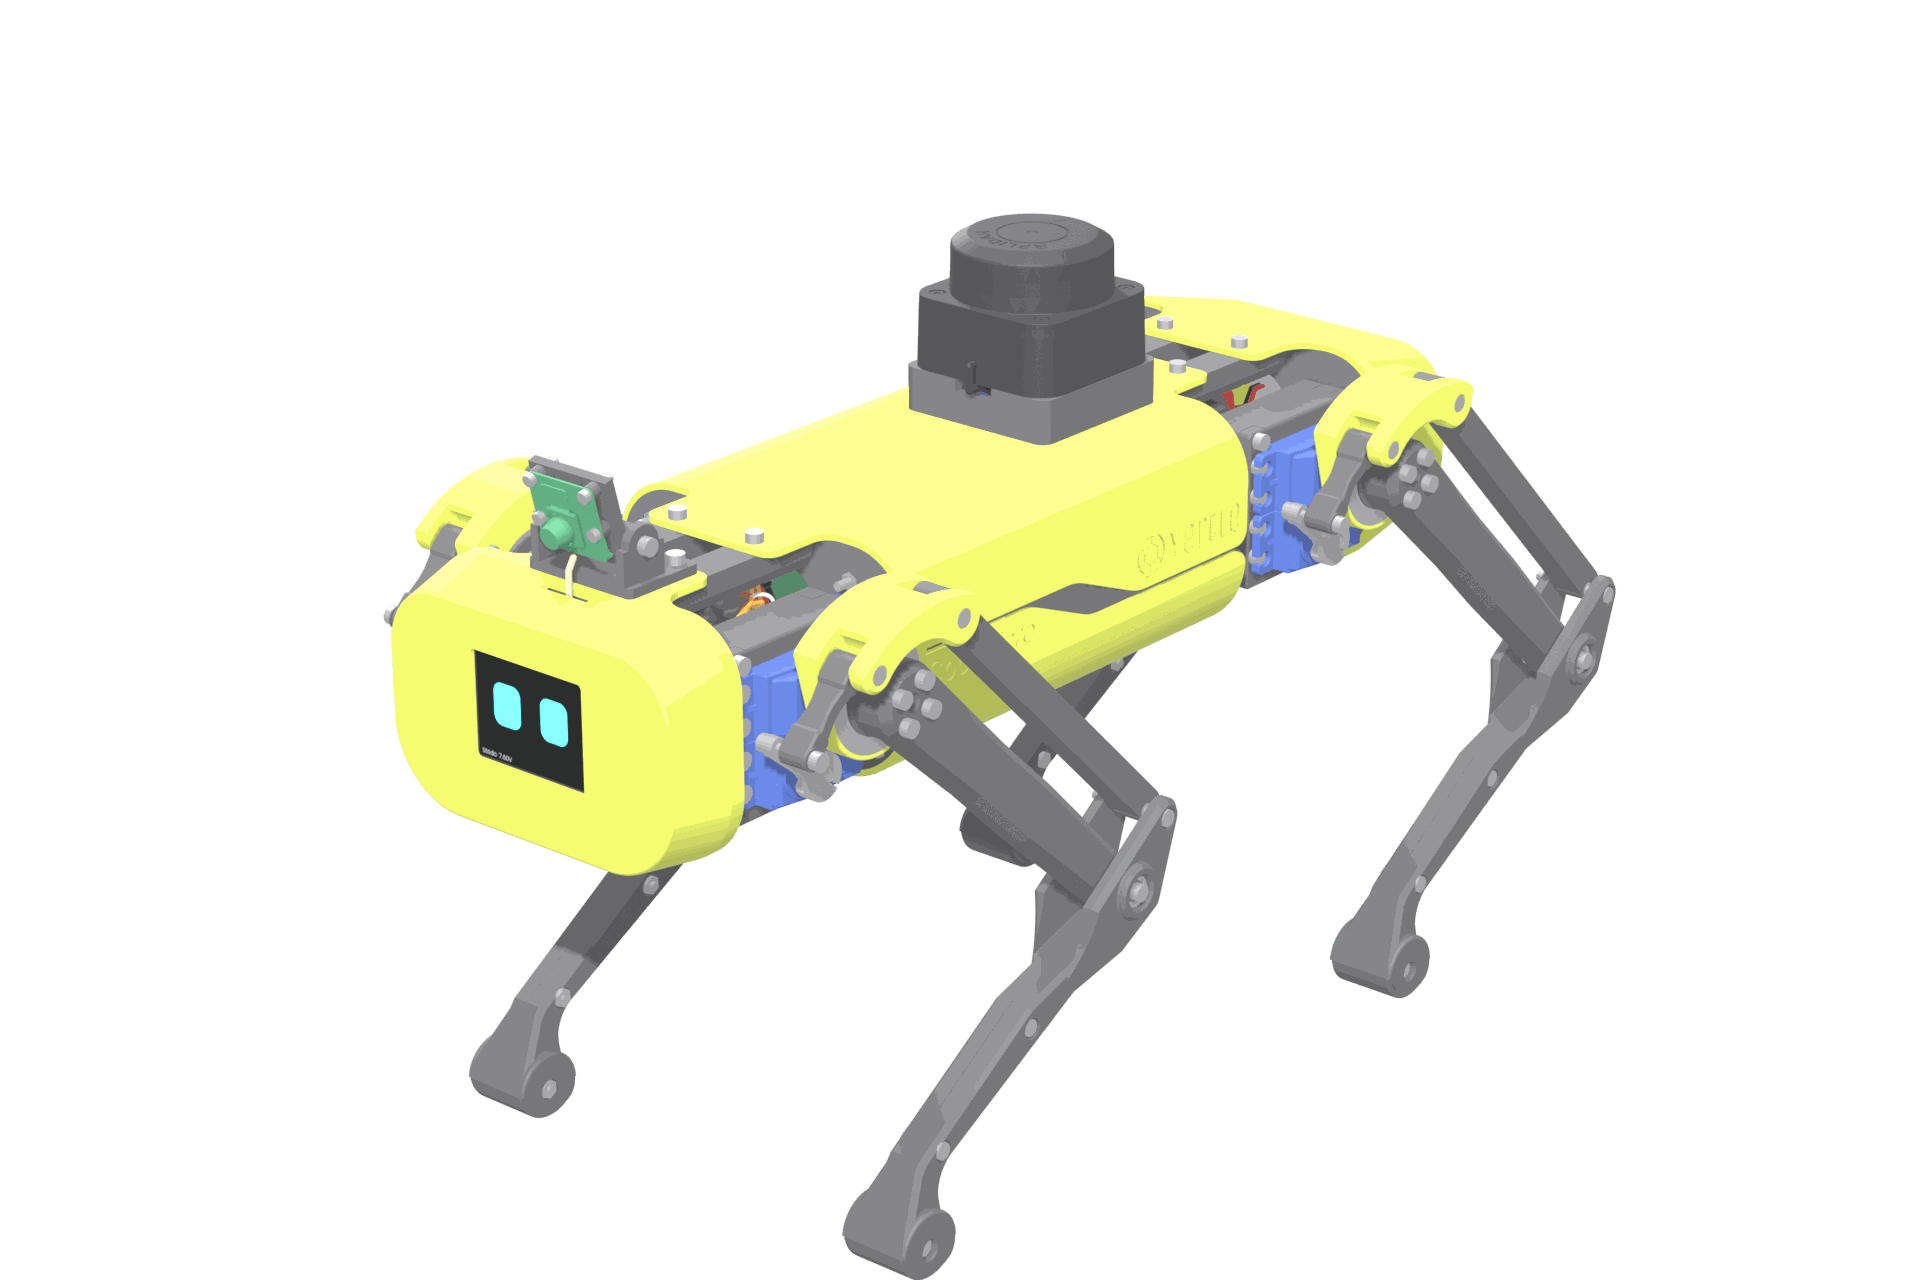
Technische Daten
| Eigenschaft | Strido |
|---|---|
| Größe (stehend, inkl. LiDAR) | 430 × 188 × 264 mm |
| Masse (CAD, inkl. Akku) | ≈ 3,0 kg |
| Antrieb | 12 × SPT5435LV, 35 kg·cm bei 6 V; Knie über Kurbel und Viergelenk-Koppelgetriebe angetrieben |
| Rechner | Raspberry Pi 5 (4 GB) + Bewegungscontroller Seeed XIAO ESP32-S3 (200 Hz) |
| Sensoren | RPLIDAR C1 (freie 360°), Camera Module 3 Wide, IMU LSM6DSOX, Power-Monitor INA260 |
| Gesicht | Waveshare 2" ST7789 LCD hinter der Frontschale |
| Stromversorgung | 2S 5000 mAh LiPo; 2 × 6,0-V-UBEC für die Servos; 5 V/5,5 A Logik-Spannungsregler; 25-A-Haupt- + 7,5-A-Logiksicherung; XT60-Loop-Key |
| Software | ROS 2 Jazzy (Docker, amd64/arm64), Gazebo Harmonic, MuJoCo 3, PPO, NT-X-Erweiterung |
| Kosten | ab 979 € inkl. Versand nach Österreich (Plan A, niedrigste Gesamtsumme; siehe Shop und Einkaufsliste) |
Im Vergleich
| Strido | Mini Pupper 2 | Mini Pupper 4 (Vorserie) | Unitree Go2 | |
|---|---|---|---|---|
| Freiheitsgrade Beine | 12 | 12 | 12 | 12 |
| Größenklasse | 430 mm | 210 mm | ≈ 250 mm | 700 mm |
| Bewegungscontroller | ESP32-S3 | ESP32-S3 | k. A. | proprietär |
| LiDAR / Kamera / Gesicht | ja / ja / ja | optional / ja / ja | ja / ja / ja | ja / ja / nein |
| ROS-2-Schnittstelle | Go2-Gelenknamen, /cmd_vel, /scan | MangDang-Stack | MangDang-Stack | Unitree SDK2 / ROS 2 |
| Offenheit | vollständiges CAD, Druckdateien, Firmware, Simulationsmodelle | teilweise | nicht veröffentlicht | geschlossen |
Es geht um Übertragbarkeit: Entwickeln Sie Navigation, Wahrnehmung und Lernen zu Hause mit denselben ROS-2-Topics und Gelenkkonventionen wie beim Go2, und übertragen Sie dann die Anwendungsschicht in der Arbeit auf den Go2. Low-Level-Gaits und gelernte Policies lassen sich nicht unverändert zwischen einem 3 kg schweren Hobby-Servo-Roboter und einem 15 kg schweren Go2 übertragen; siehe Simulation.
Was sich gegenüber Yertle geändert hat
- Sensorkopf: Frontschale mit LCD-Fenster und Halterung; neigbare Kamerahalterung; LiDAR-Sockel, der die Scanebene über jede Beinpose hebt.
- Elektronik: Pi 5 + XIAO ESP32-S3, PCA9685 mit Hardware-Abschaltung über Output-Enable, IMU, Power-Monitor; Servostrom über zwei UBECs und WAGO-Busse, nie über eine Logikplatine.
- Durch die Verifikation behobene Mechanik: Die vorderen Servohalterungen erhalten die fehlende Vorbohrung für den Hüftdrehpunkt; Femur-Hörner und -Verbinder des rechten Beins an das gedruckte Lochbild angepasst; Vorbohrungen des LiDAR-Sockels vertieft, damit die Schrauben klemmen; Hüftgrenzen, die die Füße auseinanderhalten, wenn beide Beine nach innen schwingen.
- Software: koppelgetriebegenaue Kniezuordnung, Watchdog, einrastender Not-Halt, Unterspannungsabschaltung, ROS-2-Schnittstelle im Go2-Stil, aus dem CAD erzeugte MuJoCo-/Gazebo-Modelle, PPO-Training, NT-X-Integration.
Weiter mit Erste Schritte.