
Montageanleitung
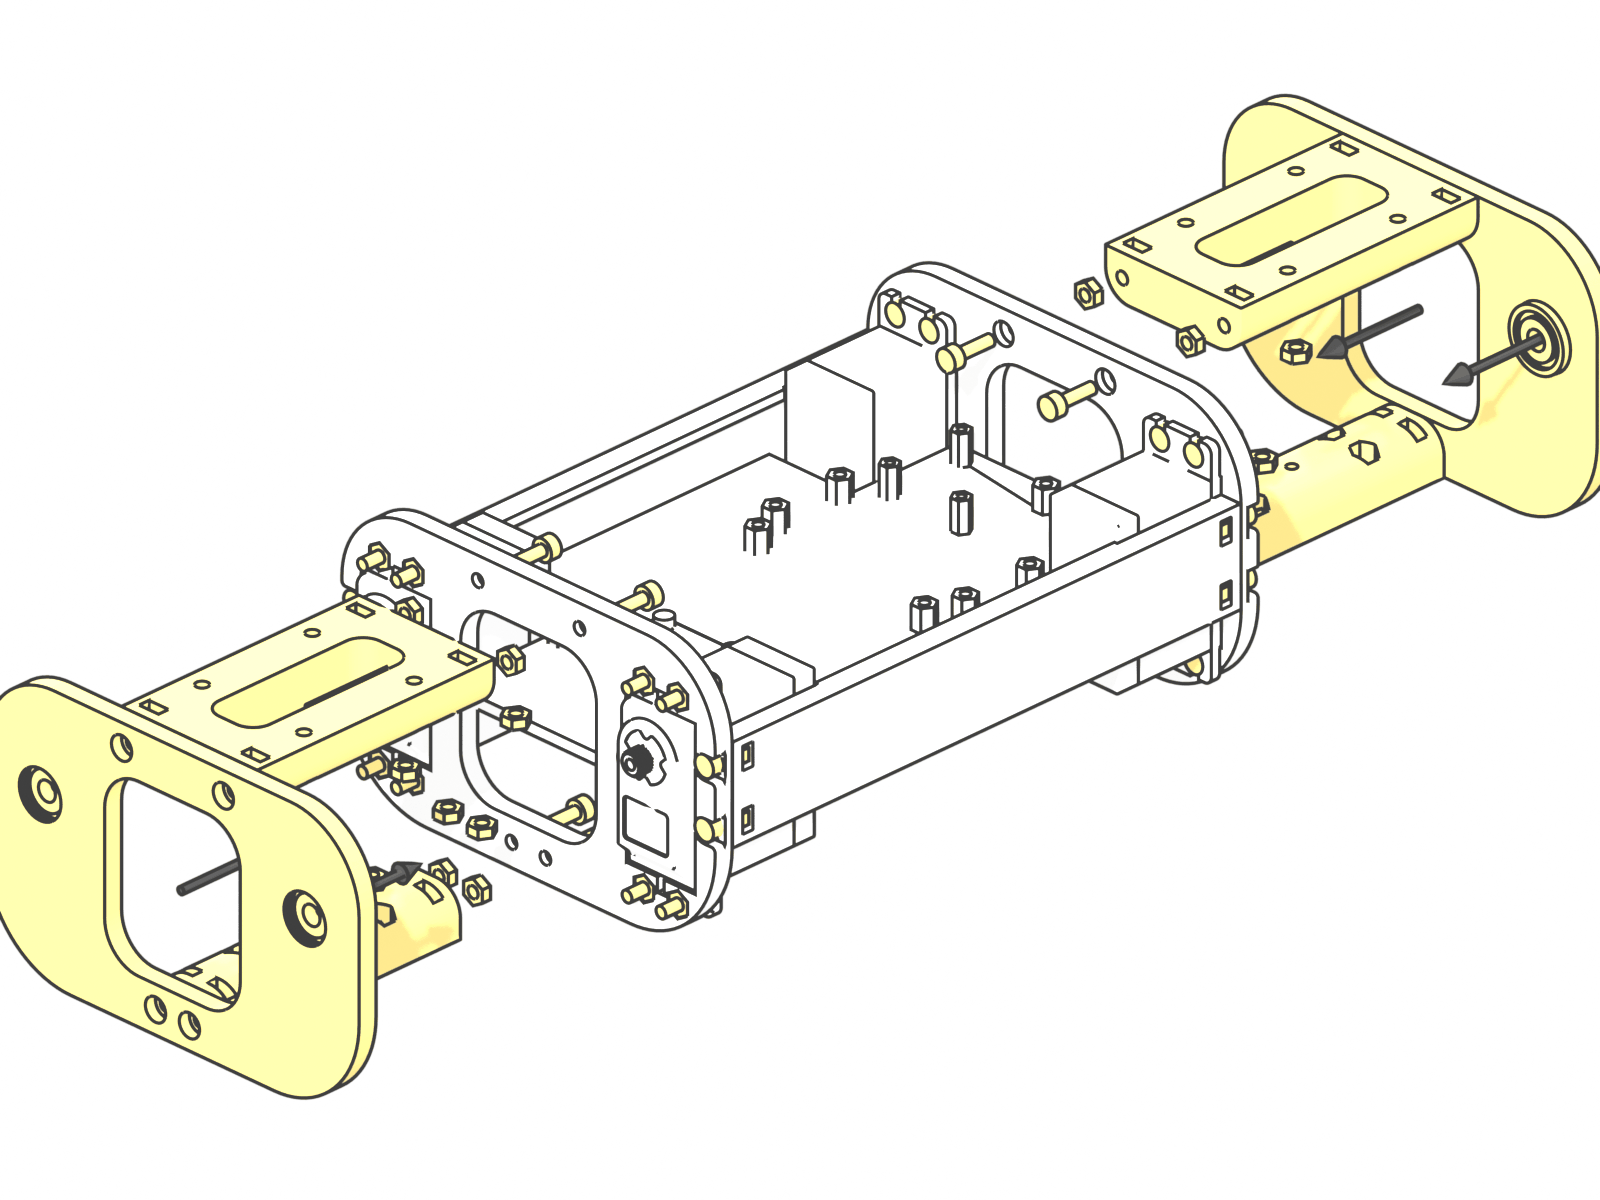
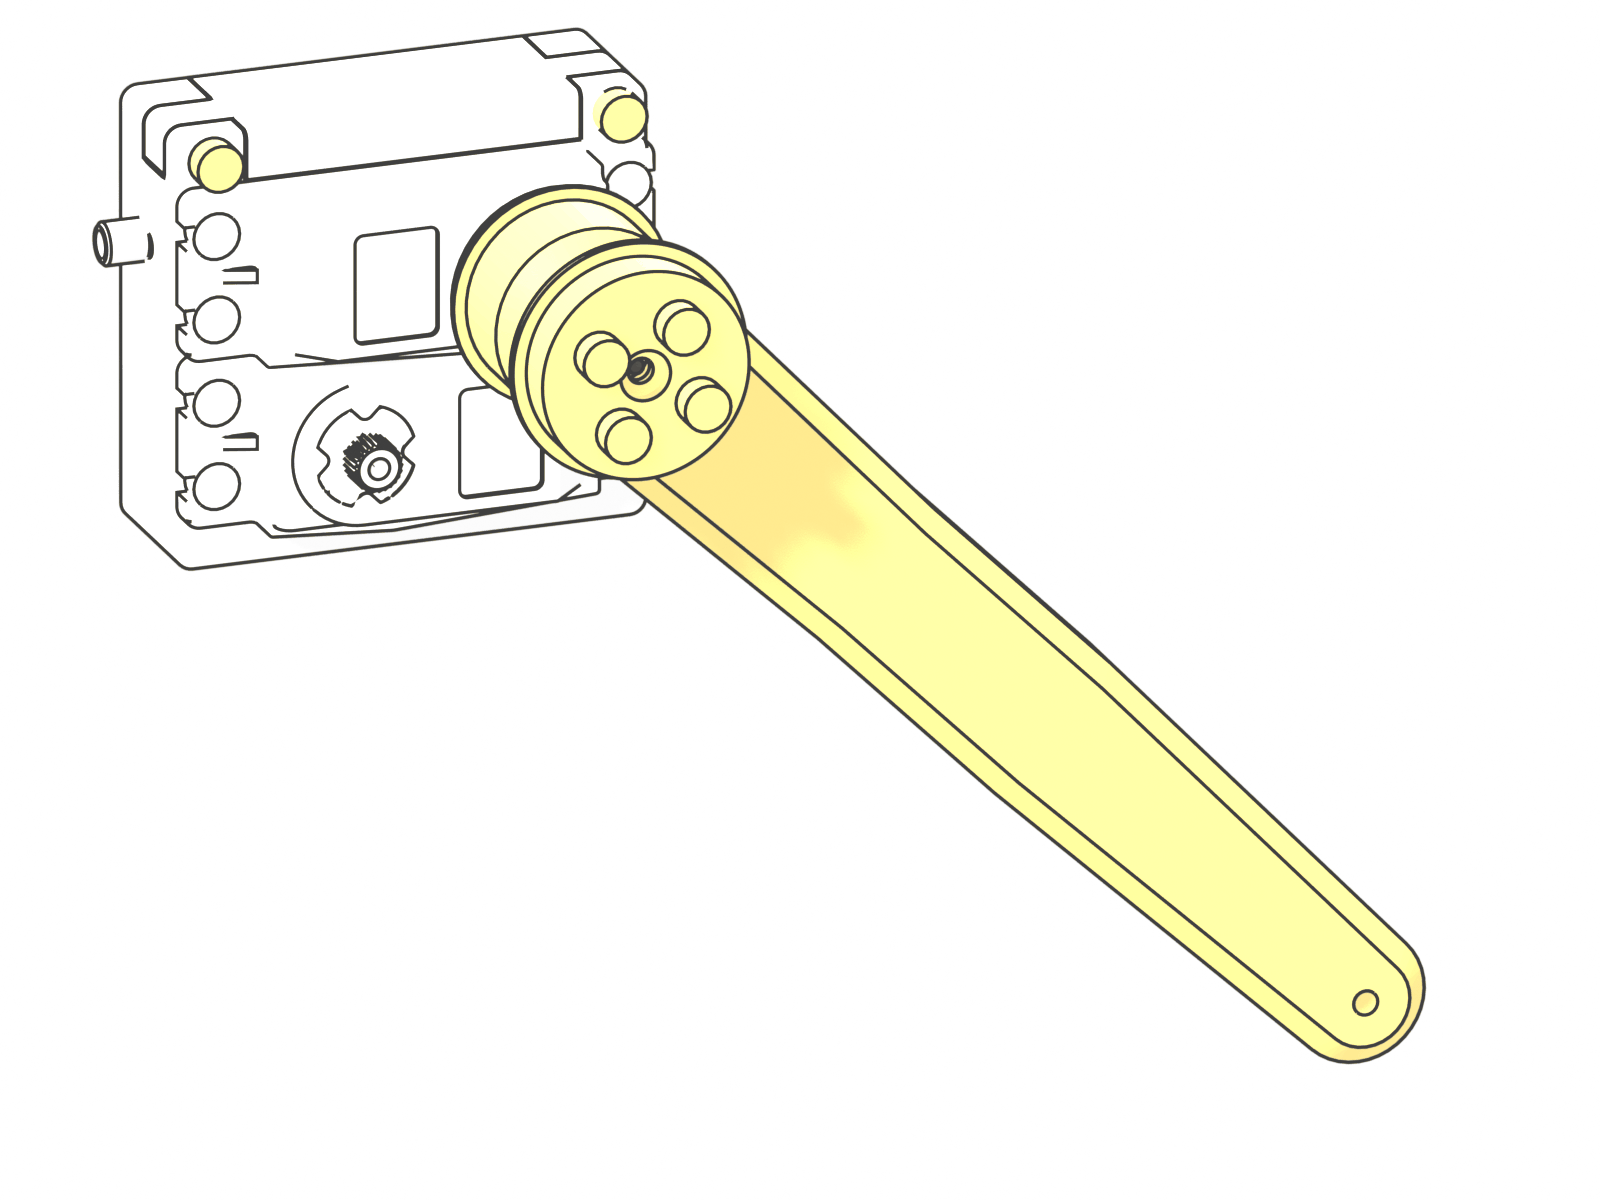
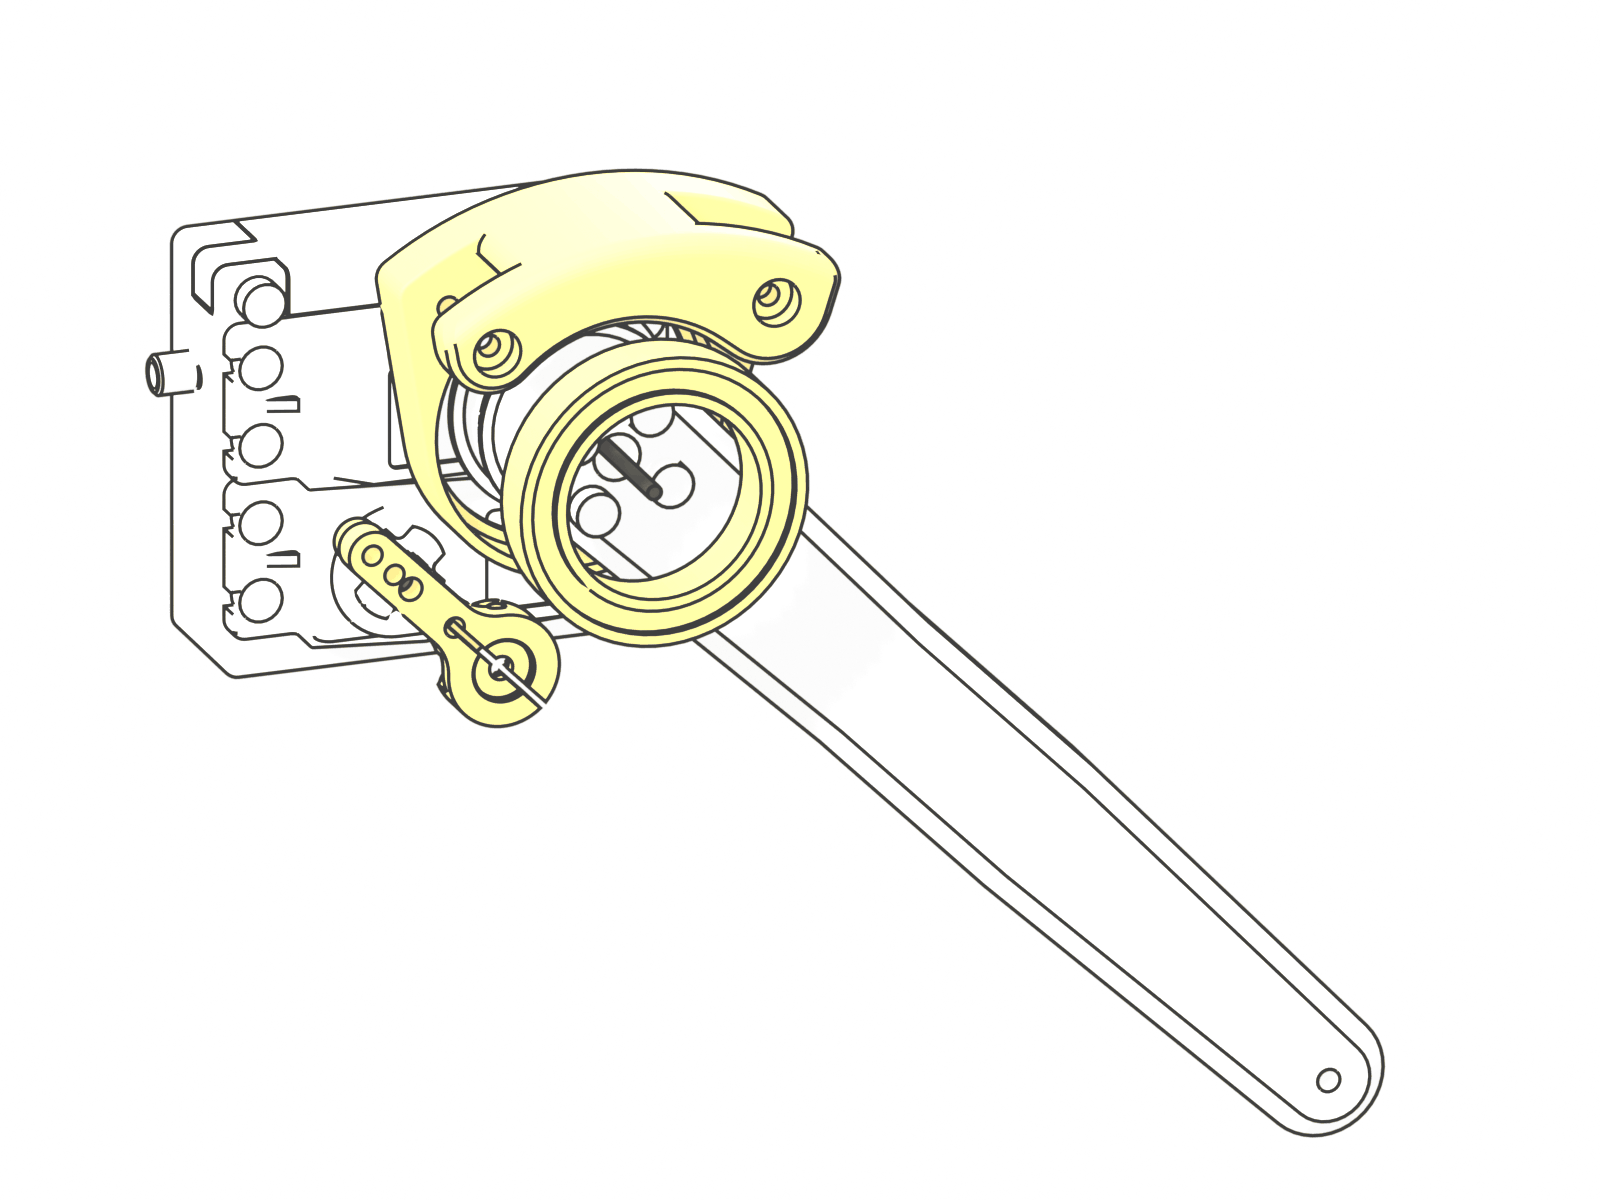
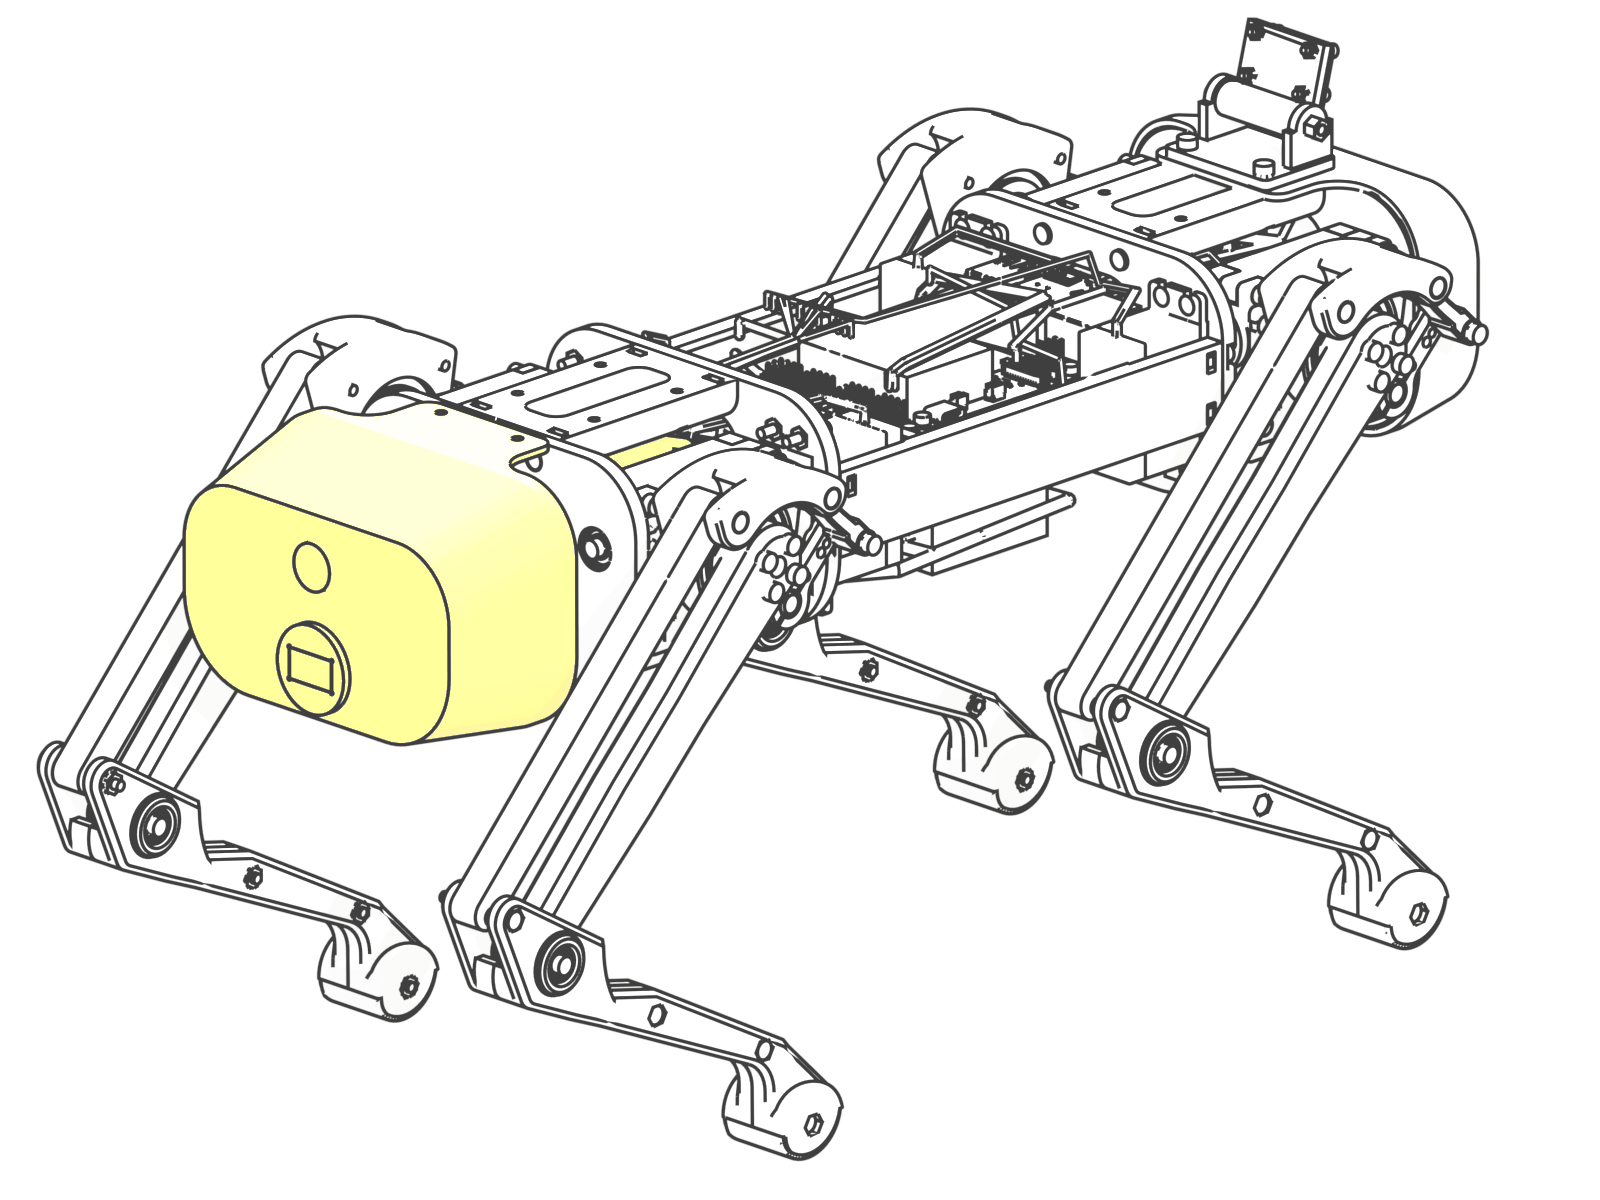
Generiert aus der verifizierten CAD-Baugruppe durch strido_publish.manual: Jedes im CAD modellierte gedruckte Teil, Kaufteil und Befestigungselement erscheint in genau einer Teilebox (Kabel werden in den Schritten gezeichnet, in denen sie verlegt werden; ihre Längen stehen in der Zuschnittliste, Verbrauchsmaterial im Shop). Die Bein-Schritte zeigen das linke Vorderbein; bauen Sie alle vier (Mengen gelten pro Bein). Hervorgehobene Teile sind im Schritt neu; Pfeile zeigen, wohin sie gehören.
Schritt 0 – Bevor Sie beginnen
- Drucken Sie jedes Teil der Druckliste (am einfachsten: das Druckpaket mit den fertigen Druckplatten). Entfernen Sie Stützen und Brims; prüfen Sie die Passung von Lagern (625ZZ, 633ZZ, 6805-2RS) und Gleitlagerbuchsen vor der Montage.
- Verkabelung: Jedes Kabel ist in den Schritten gezeichnet, in denen es installiert wird; die Längen stehen in der Zuschnittliste und die Baureihenfolge unter Elektronik › Kabelbaum. Stellen Sie beide UBECs auf 6,0 V ein und messen Sie sie, bevor ein Servo angeschlossen wird.
- Zentrieren Sie alle 12 Servos, bevor Sie ein Servohorn montieren. Aufbau auf der Werkbank: XIAO (geflasht mit
firmware/strido_esp32s3) per USB am Computer, PCA9685 an I²C mit seinem OE-Pull-up, Servoversorgung aus einem UBEC mit 6,0 V (oder einem 6-V-Labornetzteil) an die roten/schwarzen Drähte des Servos, Signal an den PCA9685-Kanal, den er verwenden wird. Führen Siestrido-cli --port <usb port> centeraus (1500 µs auf jedem Kanal; funktioniert ohne den INA260 und bricht mit einem Fehler ab, wenn der Controller nicht ansteuert). Ein zentrierter Servo ist die Montagereferenz: Hüfte Bein senkrecht, Femur 45° nach hinten, Kniekurbel 35°. - Werkzeug: Innensechskantschlüssel 1,5 / 2,0 / 2,5 mm, Steckschlüssel 4,0 / 5,0 / 5,5 mm, Seitenschneider, Lötkolben und Lötzinn, Multimeter, Crimpzange für Dupont, mittelfeste Schraubensicherung für Schrauben in Metall-Servohörner.
- Schrauben in gedruckte Löcher, die als selbstschneidend markiert sind: drehen, bis sie anliegen, nie mit vollem Drehmoment. Metall-Metall-Schrauben (Servohörner): ein Tropfen mittelfeste Schraubensicherung.
Schritt 1 – Elektronikdeck vorbereiten
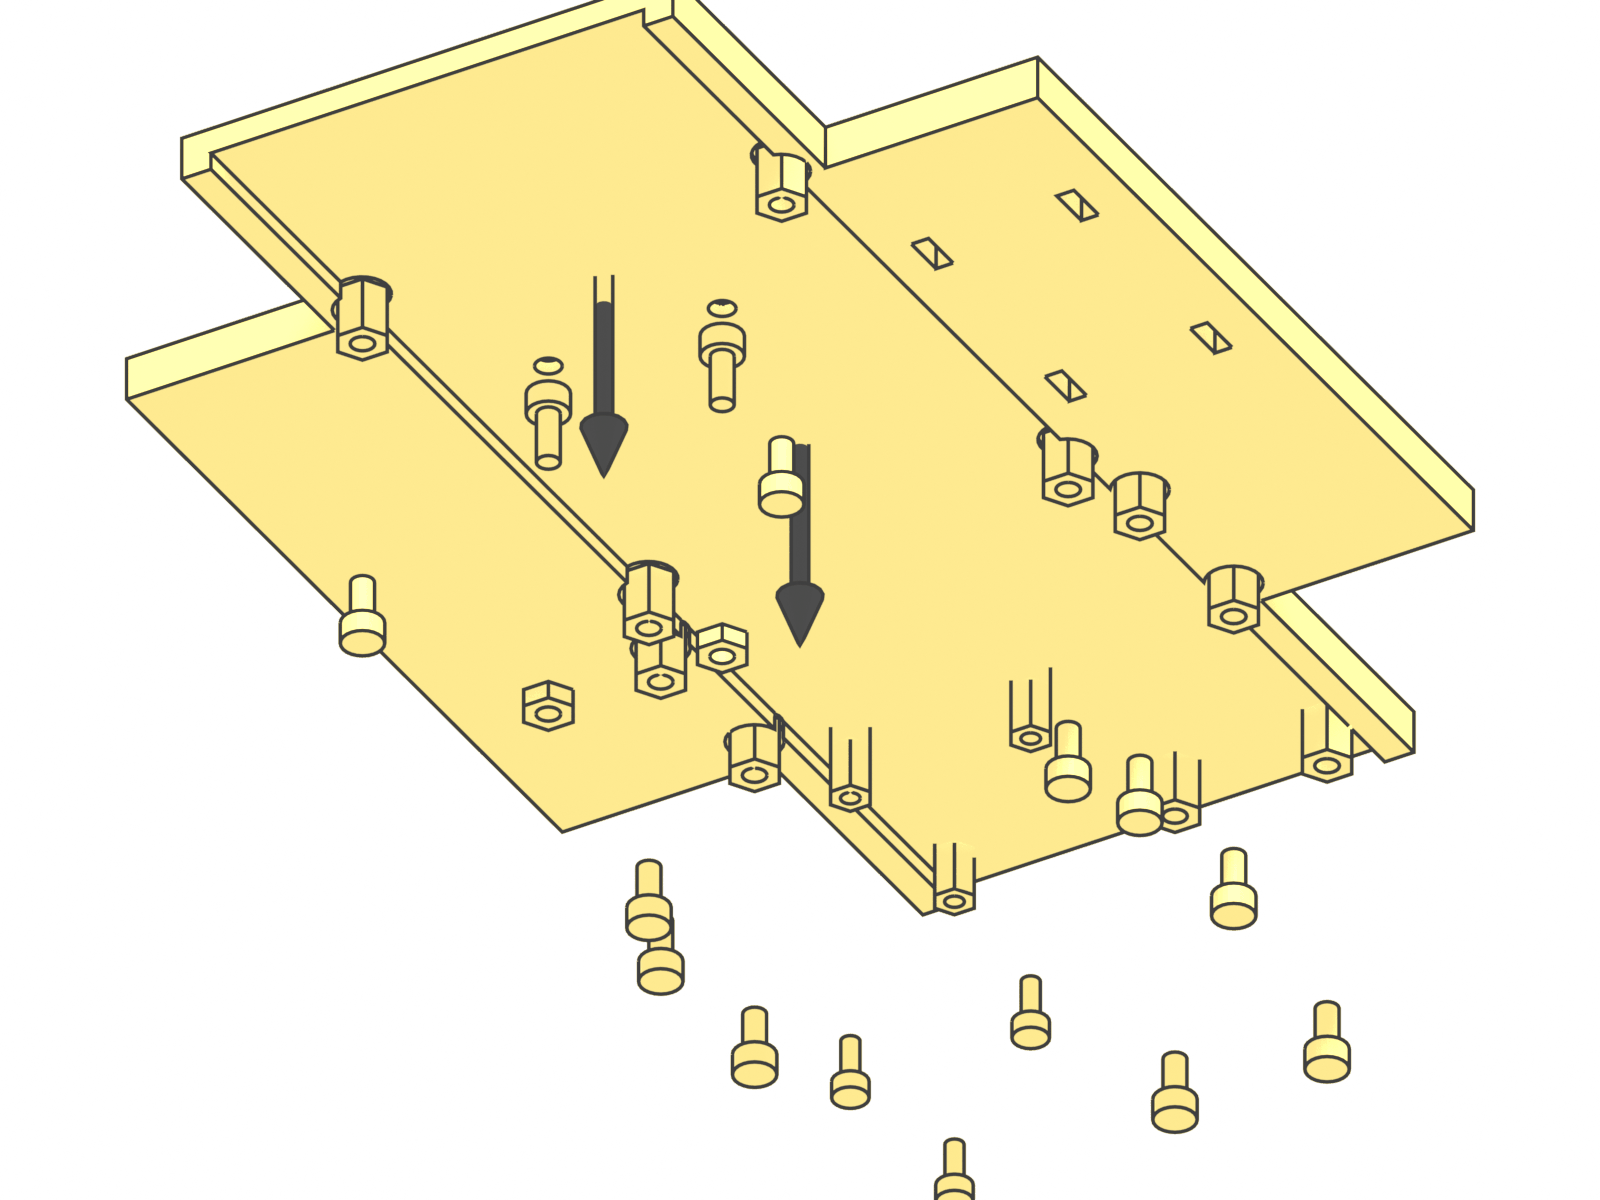
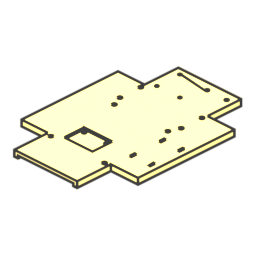 | 1× | Elektronikdeck (gedruckt) |
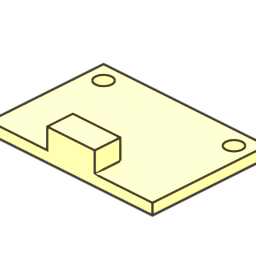 | 1× | LSM6DSOX-IMU |
 | 2× | M2.5-Sechskantmutter (ISO 4032) |
 | 10× | M2.5 × 5 Zylinderschraube mit Innensechskant (ISO 4762) |
 | 2× | M2.5 × 6 Zylinderschraube mit Innensechskant (ISO 4762) |
 | 3× | M2 × 5 Zylinderschraube mit Innensechskant (ISO 4762) |
 | 10× | M2.5 × 6 Abstandsbolzen I-I (Messing) |
 | 3× | M2 × 8 Abstandsbolzen I-I (Messing) |
- Drücken Sie die LSM6DSOX-IMU in ihre Tasche (Chipseite oben, STEMMA-Stecker nach hinten) und befestigen Sie sie mit zwei M2.5 × 6 Schrauben von oben und M2.5-Muttern darunter.
- Befestigen Sie die Abstandsbolzen von unten mit M2.5 × 5 Schrauben: 8 Abstandsbolzen M2.5, 6 mm lang (Raspberry Pi 5 und PCA9685) und 2 weitere für den INA260.
- Befestigen Sie 3 Abstandsbolzen M2, 8 mm lang, für den 5-V-Spannungsregler mit M2 × 5 Schrauben von unten.
- Die Schraubenköpfe sitzen in den Senkungen unter dem Deck. Nicht zu fest anziehen: Das Deck ist in der Mitte 3 mm dick.
Schritt 2 – Rahmen des Chassis
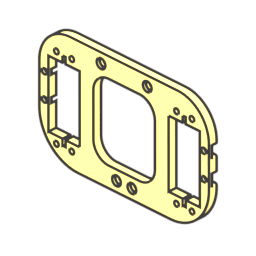 | 2× | Innerer Schulterrahmen (gedruckt) |
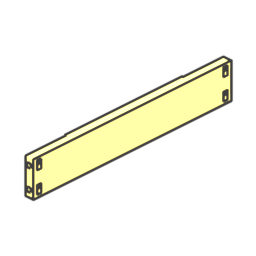 | 2× | Seitlicher Rumpfträger (gedruckt) |
 | 8× | M3-Sechskantmutter (ISO 4032) |
 | 8× | M3 × 10 Zylinderschraube mit Innensechskant (ISO 4762) |
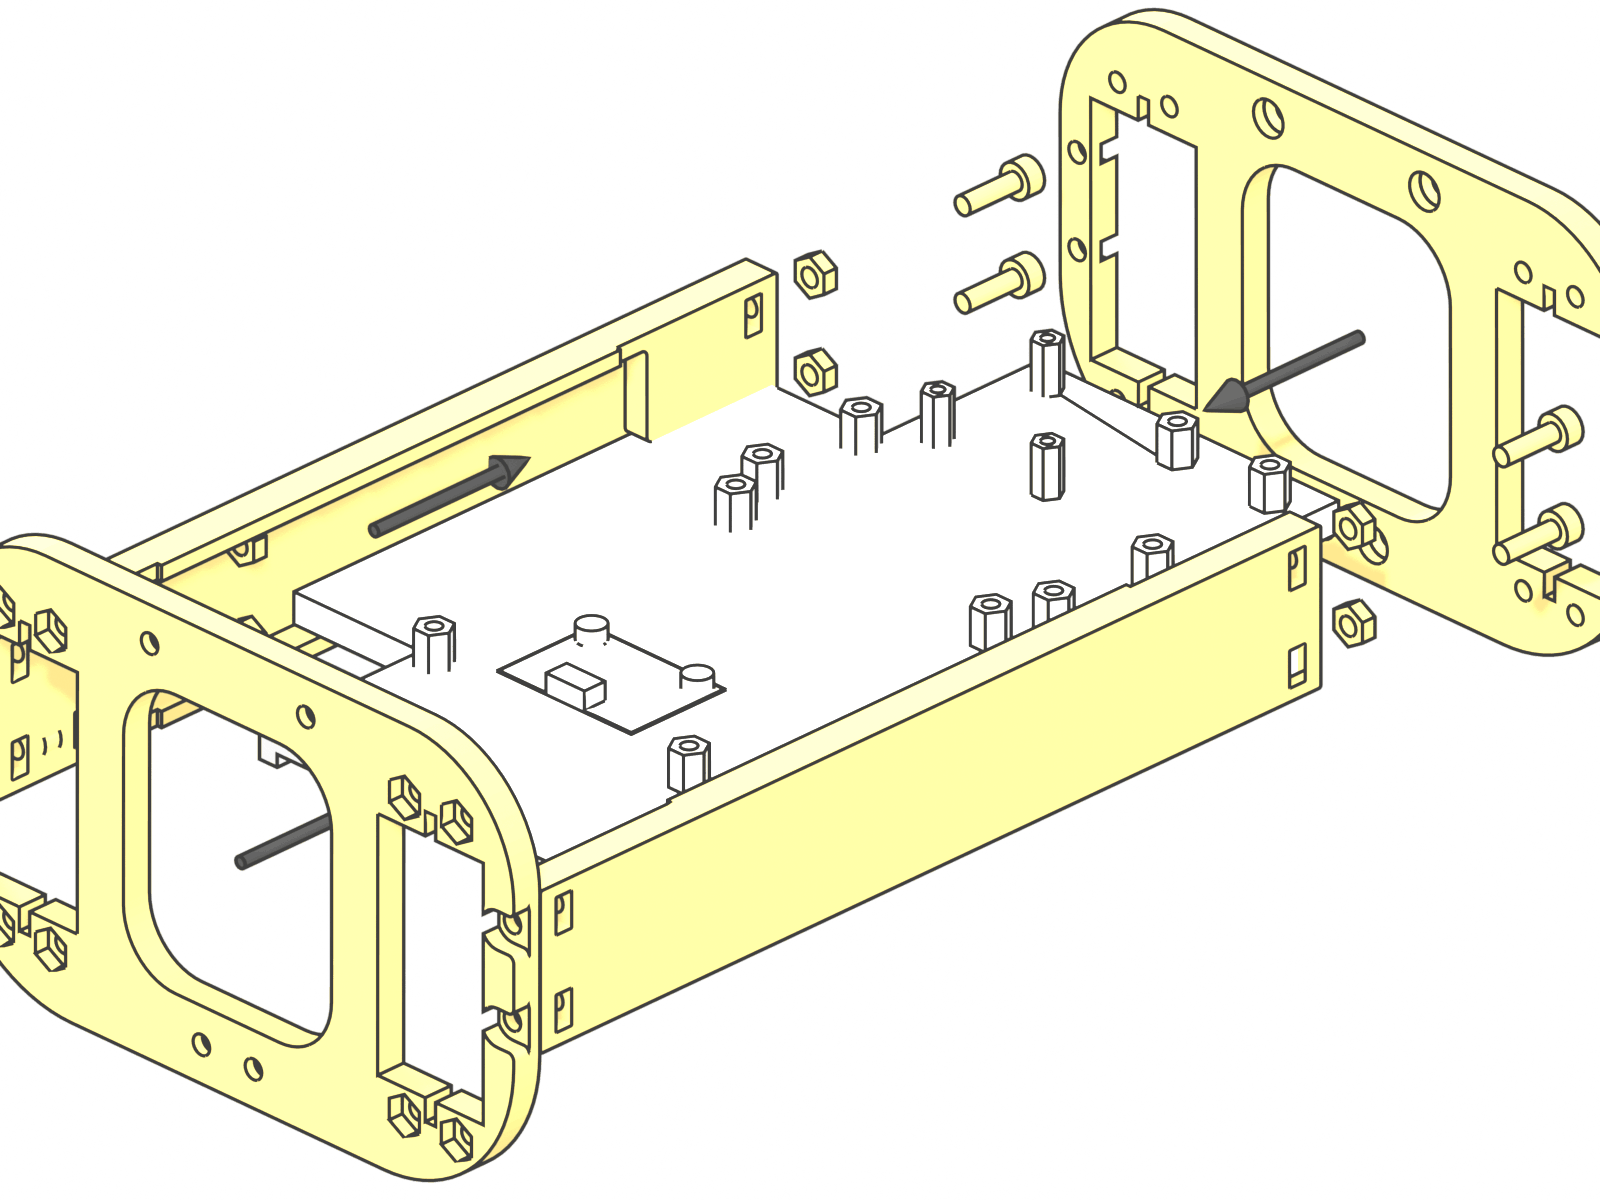
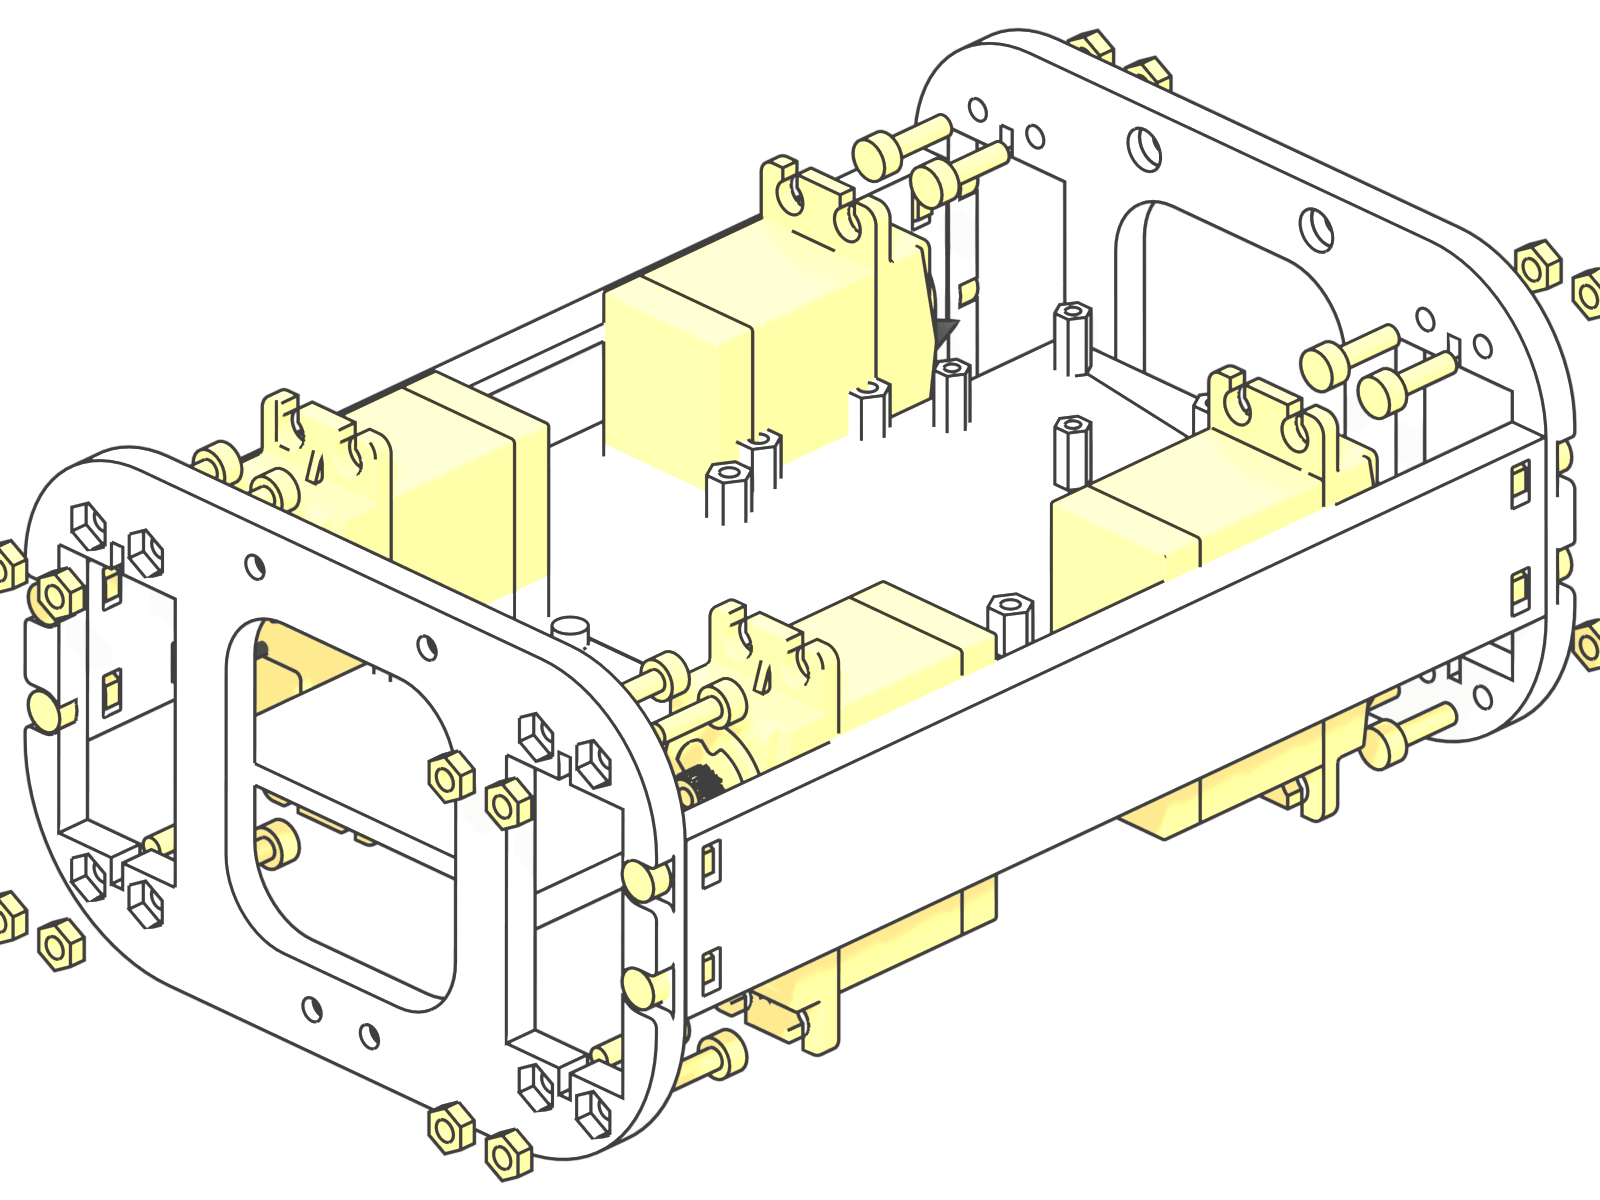
- Schieben Sie das vorbereitete Deck in die Nuten beider seitlicher Rumpfträger.
- Schließen Sie den Rahmen mit den beiden inneren Schulterrahmen: 8 × M3 × 10 Schrauben mit Sechskantmuttern (Mutterseite innen im Schacht).
- Prüfen Sie, dass der Rahmen flach auf dem Tisch liegt und sich das Deck nicht bewegen kann.
Schritt 3 – Hüftservos
 | 4× | Servo SPT5435LV-180W |
| 16× | M3-Sechskantmutter (ISO 4032) |
| 16× | M3 × 10 Zylinderschraube mit Innensechskant (ISO 4762) |
- Zentrieren Sie alle zwölf Servos, bevor Sie ein Servohorn oder einen Servo montieren (siehe Schritt 0).
- Setzen Sie die vier Hüftservos von der Schachtseite durch die inneren Schulterrahmen ein; die Abtriebswellen zeigen nach außen (vorderes Paar nach vorne, hinteres Paar nach hinten).
- Befestigen Sie jeden Servo mit 4 × M3 × 10 Schrauben und Sechskantmuttern durch die Servolaschen (insgesamt 16).
- Führen Sie die Servokabel in den Schacht, sie laufen später zum vorderen und hinteren Hohlraum.
Schritt 4 – Hüftlager und Schulterrahmen
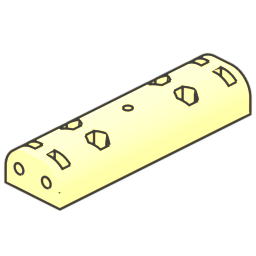 | 1× | Unterer Schulterrahmen vorne (gedruckt) |
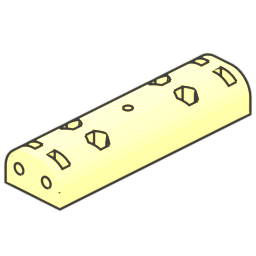 | 1× | Unterer Schulterrahmen hinten (gedruckt) |
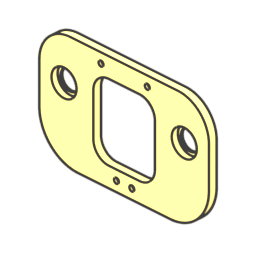 | 2× | Äußerer Schulterrahmen (gedruckt) |
 | 2× | Oberer Schulterrahmen (gedruckt) |
 | 4× | Kugellager 625ZZ |
| 32× | M3-Sechskantmutter (ISO 4032) |
| 16× | M3 × 10 Zylinderschraube mit Innensechskant (ISO 4762) |
- Drücken Sie zwei 625ZZ-Lager in jeden äußeren Schulterrahmen (insgesamt 4).
- Montieren Sie äußere, obere und untere Schulterrahmen vorne und hinten mit 16 × M3 × 10 Schrauben und Sechskantmuttern.
- Verwenden Sie die unteren Schulterrahmen von Strido:
lower_shoulder_frame_frontund_rearhaben das zusätzliche Vorbohrloch für den Servobus-Halter. - Drücken Sie jetzt M3-Muttern in die Muttertaschen, solange sie erreichbar sind: 6 oben auf den oberen Schulterrahmen und 8 unter den unteren Schulterrahmen für die Schalenschrauben (Schritte 21 und 22) sowie 2 weitere oben auf den vorderen oberen Schulterrahmen für die Kamerabasis (Schritt 18).
Schritt 5 – Servo-Strombus und Bewegungscontroller
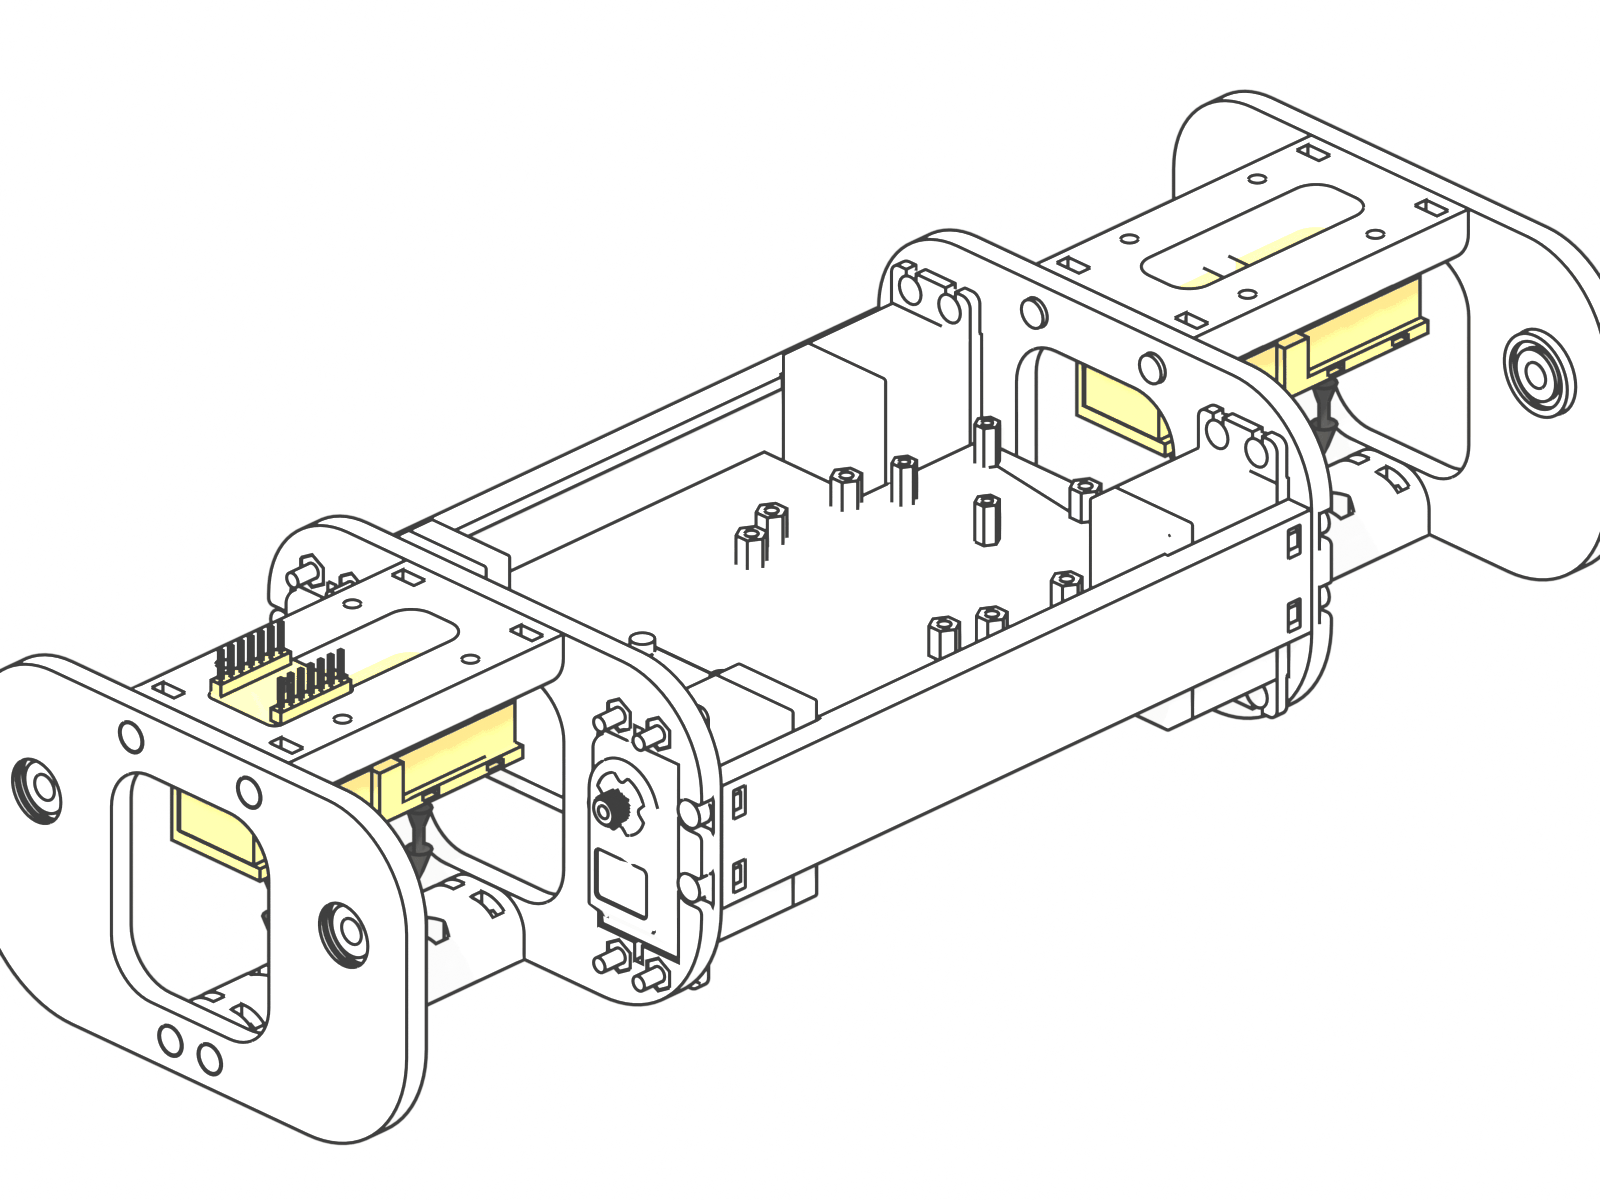
 | 1× | Servobus-Halter vorne (gedruckt) |
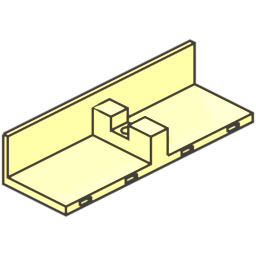 | 1× | Servobus-Halter hinten (gedruckt) |
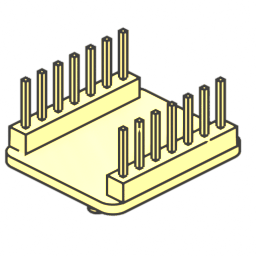 | 1× | Seeed XIAO ESP32-S3 |
 | 8× | WAGO 221-415 |
 | 2× | M3 × 12 Zylinderschraube mit Innensechskant (ISO 4762) |
- Klipsen Sie vier WAGO-221-415-Klemmen in jeden Servobus-Halter.
- Schrauben Sie jeden Halter mit einer M3 × 12 Schraube an seinen unteren Schulterrahmen (selbstschneidend in das gedruckte Vorbohrloch).
- Setzen Sie den XIAO ESP32-S3 in den vorderen Hohlraum, USB-C zum Schacht (Schaumklebeband).
Schritt 6 – Servo-UBECs
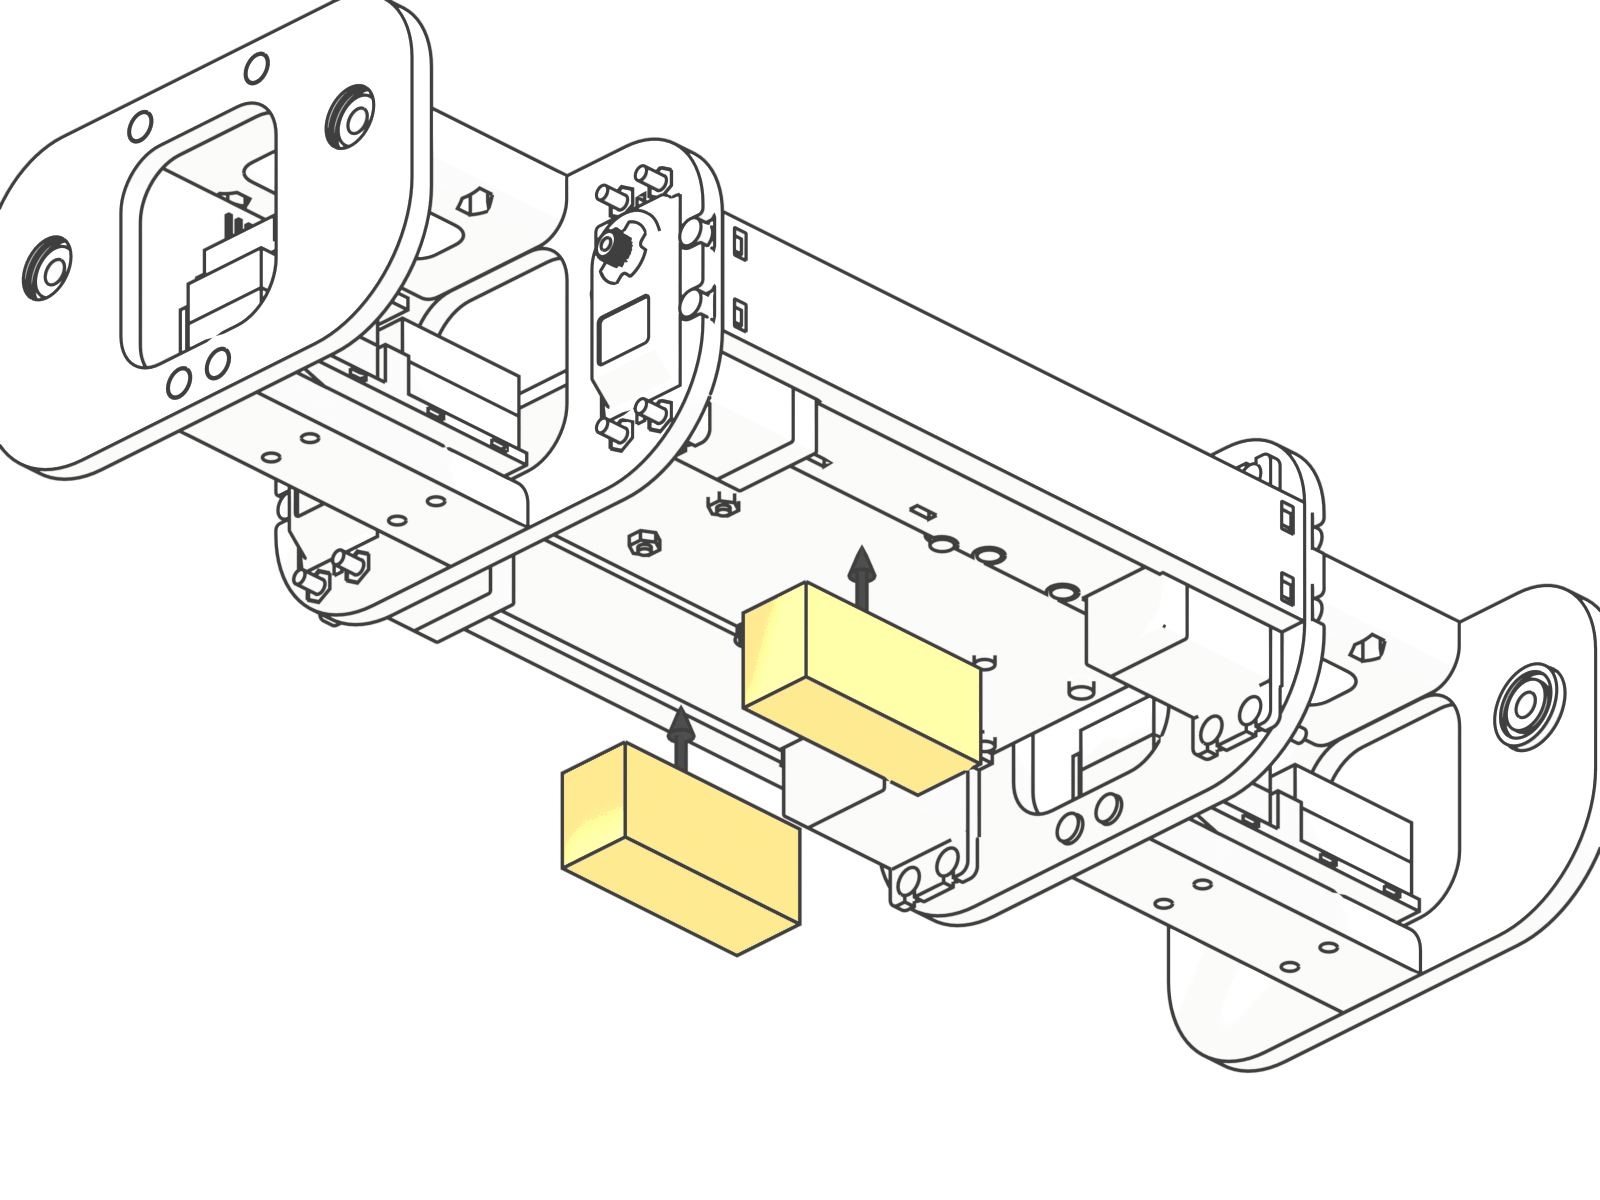
 | 2× | Hobbywing UBEC-10A |
- Lassen Sie beide UBEC-Ausgangs-Jumper offen (6,0 V). Messen Sie 6,0 V, bevor ein Servo angeschlossen wird.
- Kleben Sie je einen UBEC mit Schaumklebeband in jede Seitentasche neben dem Akkuschacht, hochkant auf der langen Kante, Leitungen zum Deck.
Schritt 7 – Platinen auf dem Deck
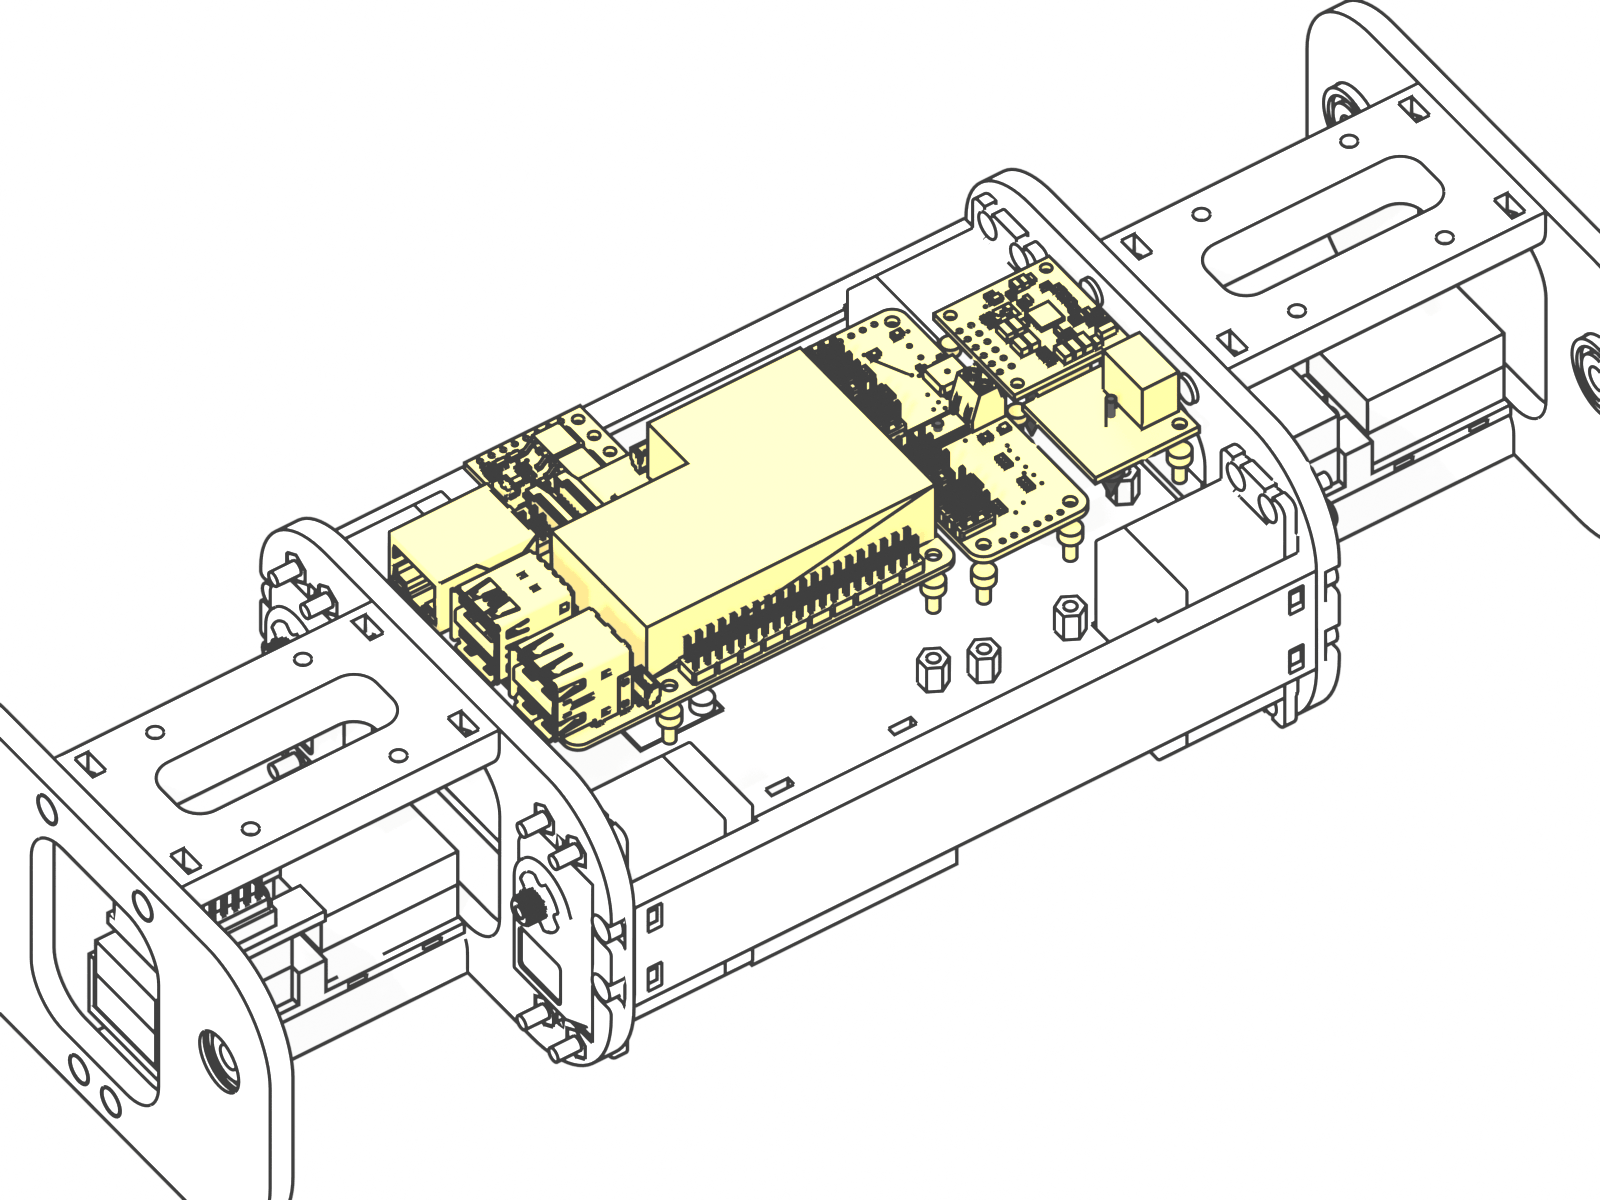
 | 1× | INA260-Power-Monitor |
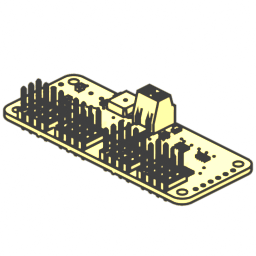 | 1× | PCA9685-Servotreiber |
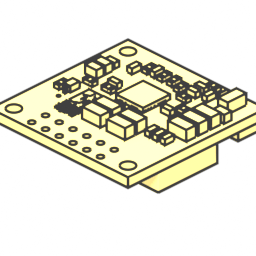 | 1× | Pololu D36V50F5 5-V-Spannungsregler |
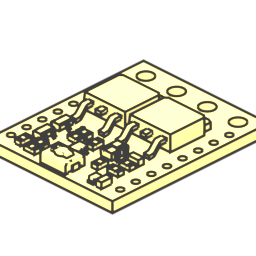 | 1× | Pololu #2813 Tasterschalter |
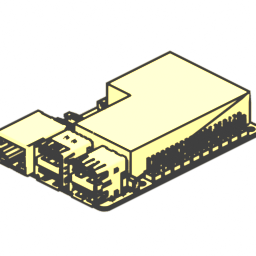 | 1× | Raspberry Pi 5 + Active Cooler |
| 10× | M2.5 × 5 Zylinderschraube mit Innensechskant (ISO 4762) |
| 3× | M2 × 5 Zylinderschraube mit Innensechskant (ISO 4762) |
- Raspberry Pi 5 mit Active Cooler: Anschlüsse nach vorne, 4 × M2.5 × 5 Schrauben.
- PCA9685: Löten Sie zuerst den 2,2-kΩ-OE-Pull-up (OE an VCC an der Stiftleiste, Verkabelung W20), montieren Sie ihn dann mit den Servo-Stiftleisten zur rechten Seite, 4 × M2.5 × 5 Schrauben. Lassen Sie seine V+-Klemme unbeschaltet.
- INA260 (zuerst A0 brücken, Adresse 0x41): 2 × M2.5 × 5 Schrauben. Pololu D36V50F5: 3 × M2 × 5 Schrauben.
- Pololu-Tasterschalter auf Schaumklebeband im rechten Seitenstreifen, seine zwei 5-mm-Schraubklemmen angelötet (VIN/GND und VOUT/GND).
Schritt 8 – Bein-Servomodul (×4 Beine)
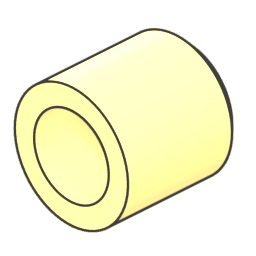 | 1× | Hüftlagerbolzen (gedruckt) |
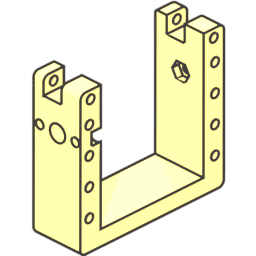 | 1× | Linke Servohalterung (gedruckt) – nur Bein RR |
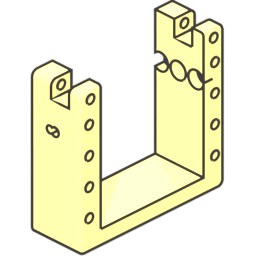 | 1× | Linke Servohalterung fl (gedruckt) – nur Bein FL |
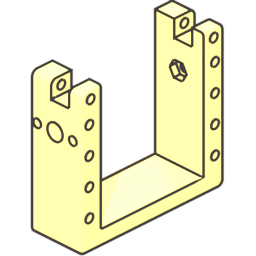 | 1× | Rechte Servohalterung (gedruckt) – nur Bein RL |
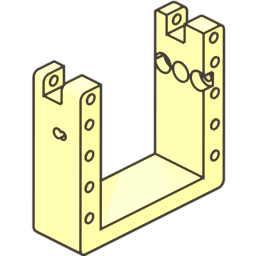 | 1× | Rechte Servohalterung fr (gedruckt) – nur Bein FR |
 | 1× | Obere Halteklammer der Servohalterung (gedruckt) |
| 2× | Servo SPT5435LV-180W |
| 8× | M3 × 10 Zylinderschraube mit Innensechskant (ISO 4762) |
 | 2× | M3 × 20 Zylinderschraube mit Innensechskant (ISO 4762) |
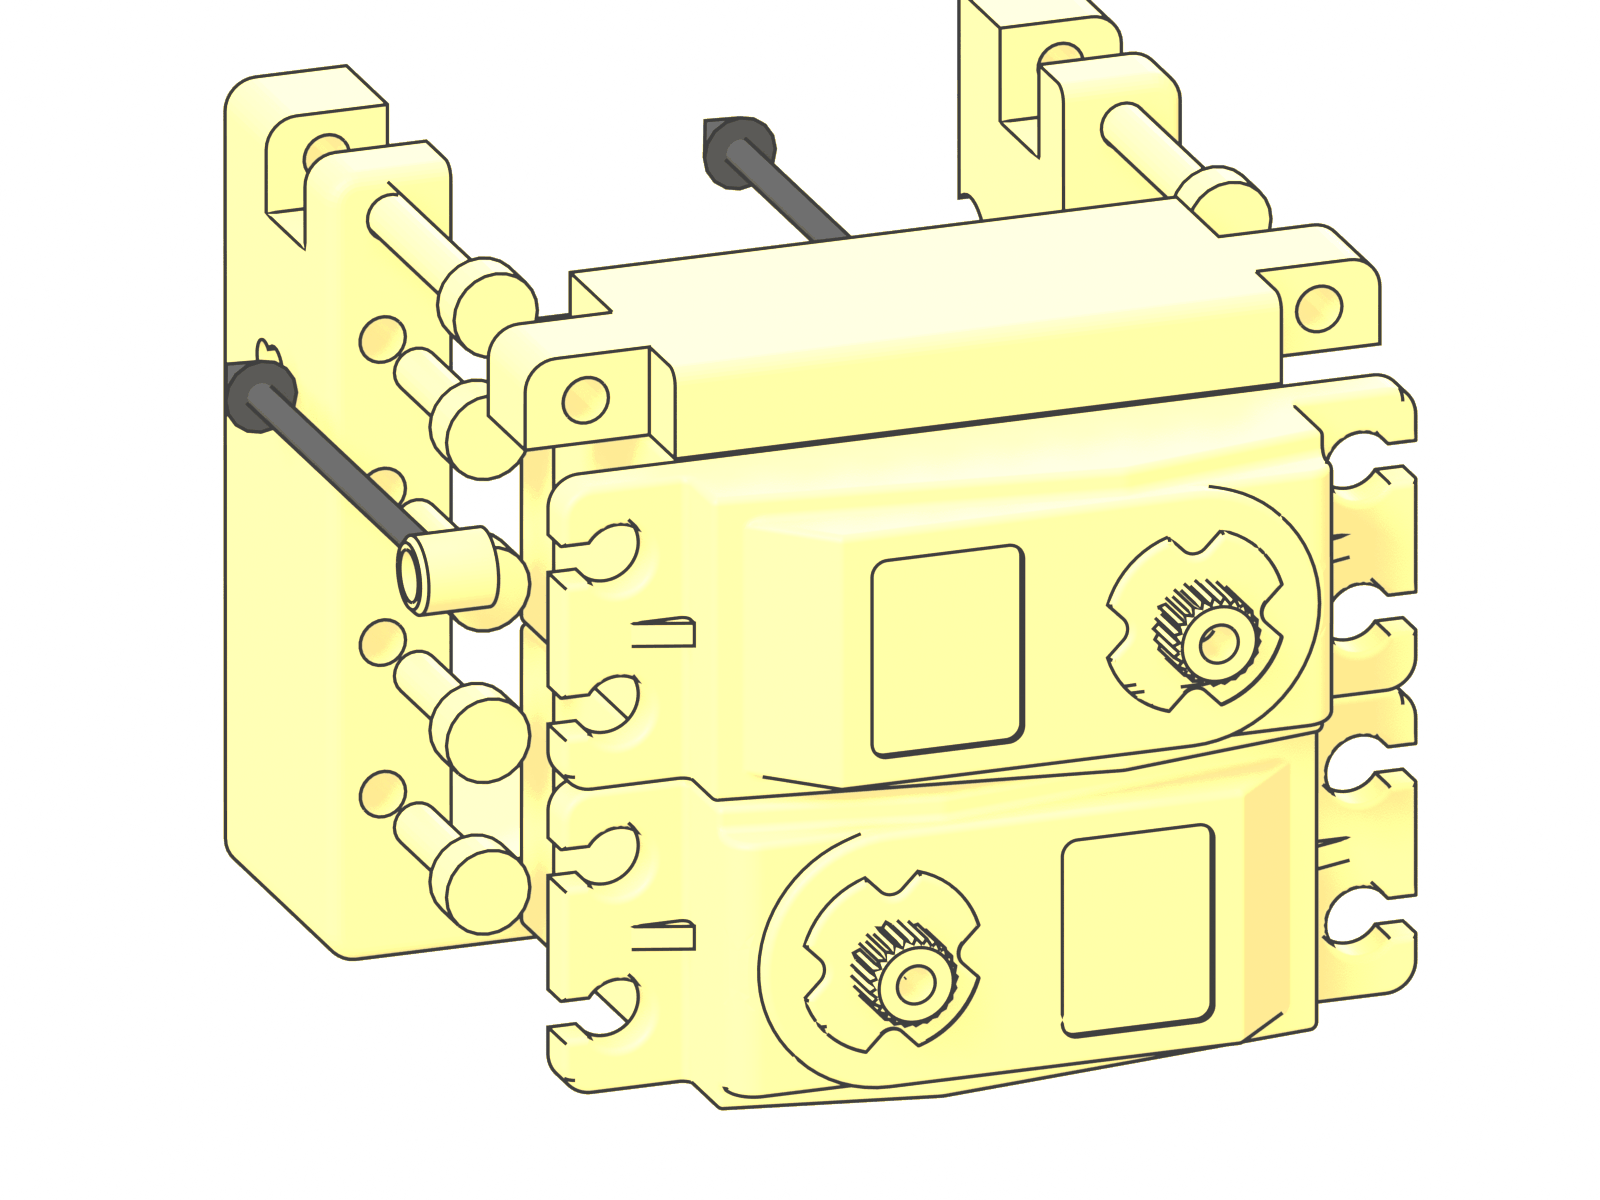
- Bauen Sie ein Bein nach dem anderen; die Zeichnung zeigt das linke Vorderbein. Linkes Vorder- und rechtes Hinterbein verwenden die linke Servohalterung, rechtes Vorder- und linkes Hinterbein die rechte. Die Vorderbeine verwenden die Strido-Varianten
left_servo_mount_fl/right_servo_mount_fr(zusätzliches Vorbohrloch für den Hüftdrehpunkt). - Montieren Sie den Oberschenkelservo und den Knieservo mit 8 × M3 × 10 Schrauben durch die Servolaschen in der Servohalterung und schließen Sie sie dann mit der oberen Halteklammer: 2 × M3 × 20 Schrauben.
- Drücken Sie den Hüftlagerbolzen in die Halterung; das Hüft-Scheibenhorn wird in Schritt 13 montiert.
Schritt 9 – Oberschenkel (×4 Beine)
 | 1× | Femur (gedruckt) |
 | 1× | Femur-Servoverbinder (gedruckt) |
 | 1× | 25T-Aluminium-Scheibenhorn |
| 4× | M3 × 20 Zylinderschraube mit Innensechskant (ISO 4762) |
 | 1× | M3 × 8 Zylinderschraube mit Innensechskant (ISO 4762) |
- Befestigen Sie den Femur und den Femur-Servoverbinder mit 4 × M3 × 20 Schrauben an einem 25T-Aluminium-Scheibenhorn.
- Stecken Sie bei zentriertem Oberschenkelservo das Servohorn so auf die Verzahnung, dass der Femur 45° nach hinten zeigt (Montagereferenz), und befestigen Sie es mit der M3 × 8 Zentralschraube.
Schritt 10 – Kniekurbel (×4 Beine)
 | 1× | Linke Schulter (gedruckt) – nur Beine FL, RL |
 | 1× | Rechte Schulter (gedruckt) – nur Beine FR, RR |
 | 1× | Kugellager 6805-2RS |
 | 1× | 25T-Aluminium-Armhorn |
| 1× | M3 × 8 Zylinderschraube mit Innensechskant (ISO 4762) |
- Drücken Sie das 6805-2RS-Lager in die Schulterkurbel (linke oder rechte Version je Bein) und setzen Sie sie über den Femur-Servoverbinder: Sie dreht sich frei um die Oberschenkelachse.
- Stecken Sie bei zentriertem Knieservo das 25T-Aluminium-Armhorn bei 35° auf seine Verzahnung (Montagereferenz) und befestigen Sie es mit der M3 × 8 Zentralschraube.
Schritt 11 – Unterschenkel (×4 Beine)
 | 1× | Fuß-Distanzstück (gedruckt) |
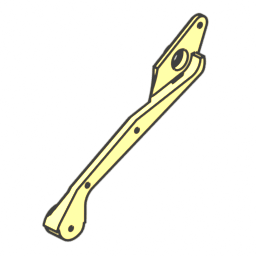 | 1× | Innere Tibia (gedruckt) |
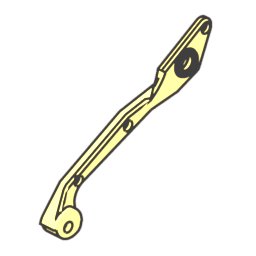 | 1× | Äußere Tibia (gedruckt) |
 | 2× | Kugellager 633ZZ |
 | 3× | M3-Sicherungsmutter (Nylonring) (DIN 985) |
| 2× | M3 × 10 Zylinderschraube mit Innensechskant (ISO 4762) |
| 2× | M3 × 12 Zylinderschraube mit Innensechskant (ISO 4762) |
| 1× | M3 × 20 Zylinderschraube mit Innensechskant (ISO 4762) |
 | 2× | M3-Unterlegscheibe (ISO 7089) |
- Drücken Sie zwei 633ZZ-Lager in die Tibia-Hälften.
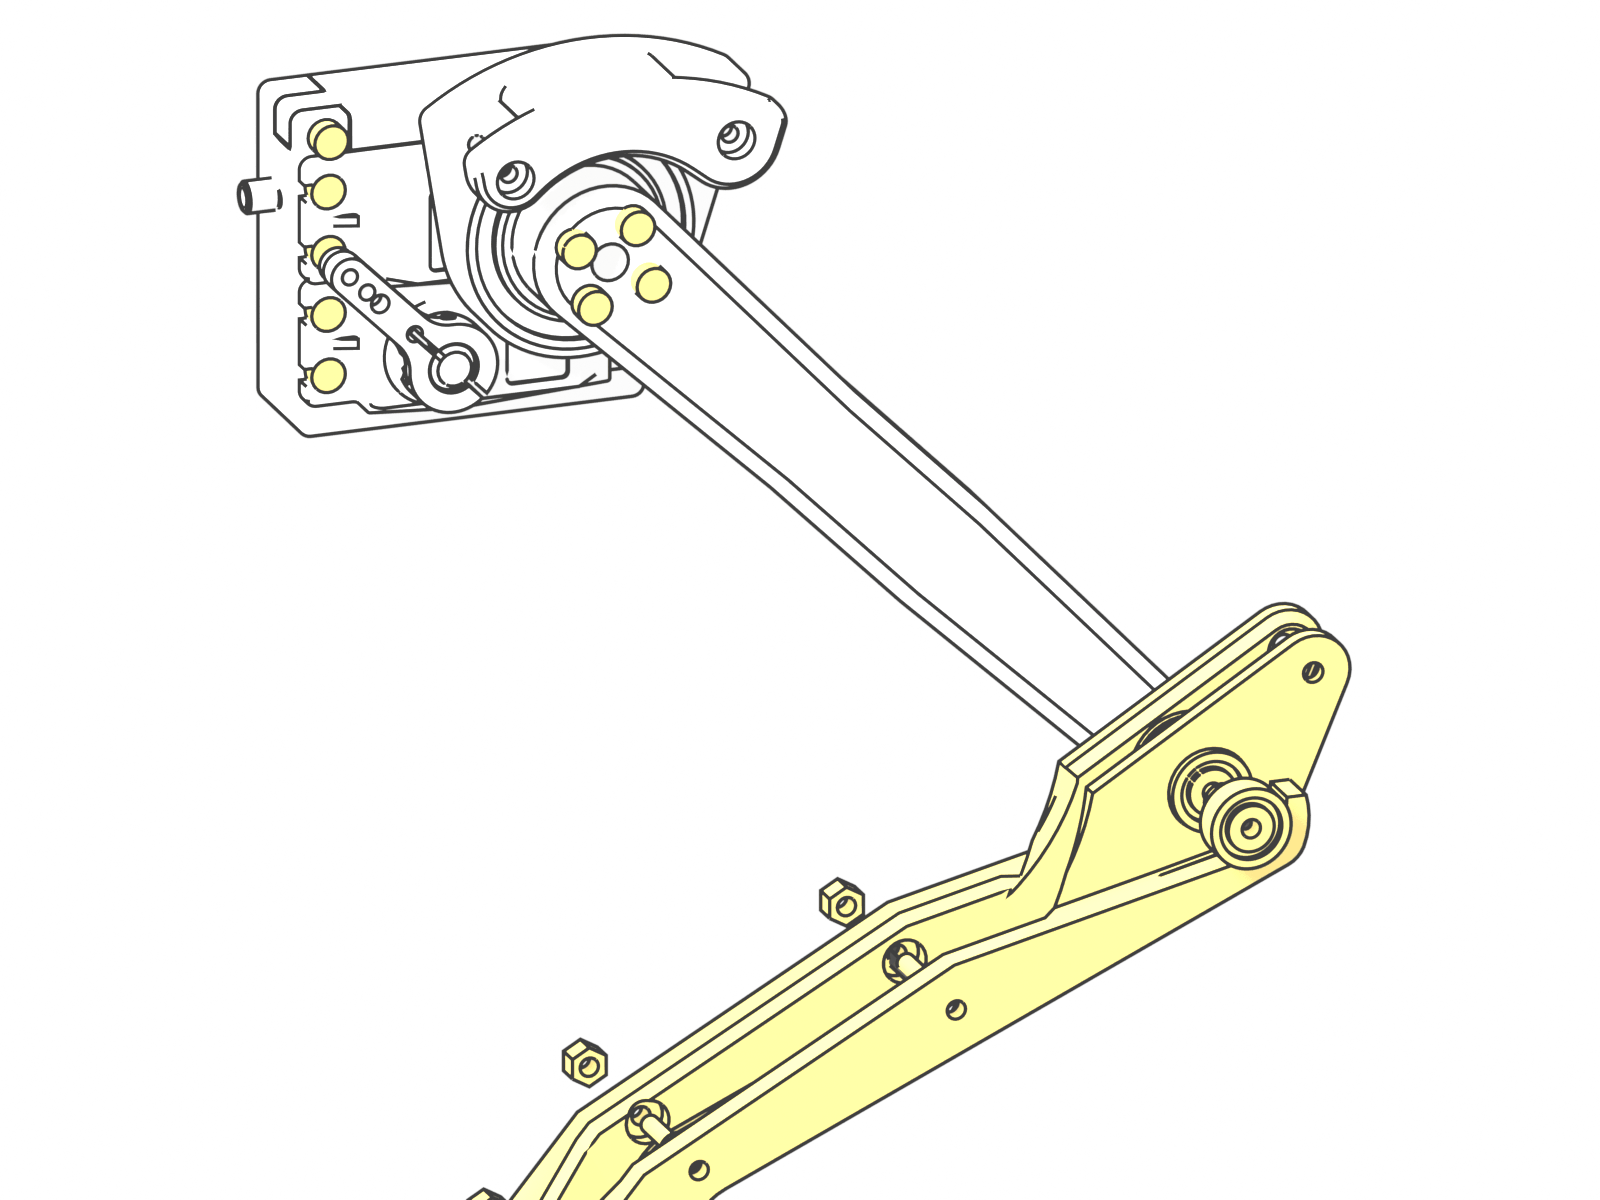
- Verbinden Sie innere und äußere Tibia mit 2 × M3 × 12 Schrauben und Sicherungsmuttern; klemmen Sie das Fuß-Distanzstück mit der M3 × 20 Schraube und Sicherungsmutter.
- Montieren Sie die Knieachse: 2 × M3 × 10 Schrauben mit Unterlegscheiben von beiden Seiten durch den Femur.
Schritt 12 – Knie-Koppelgetriebe (×4 Beine)
 | 1× | Kurze Koppel (gedruckt) |
 | 1× | Steife lange Koppel (gedruckt) |
 | 4× | Gleitlager 3×5×5 (Paar) |
| 1× | M3-Sicherungsmutter (Nylonring) (DIN 985) |
 | 1× | M3 × 16 Zylinderschraube mit Innensechskant (ISO 4762) |
 | 3× | M3 × 25 Zylinderschraube mit Innensechskant (ISO 4762) |
| 1× | M3-Unterlegscheibe (ISO 7089) |
- Drücken Sie zwei 3 × 5 × 5 Gleitlager in jedes Koppelauge (8 pro Bein).
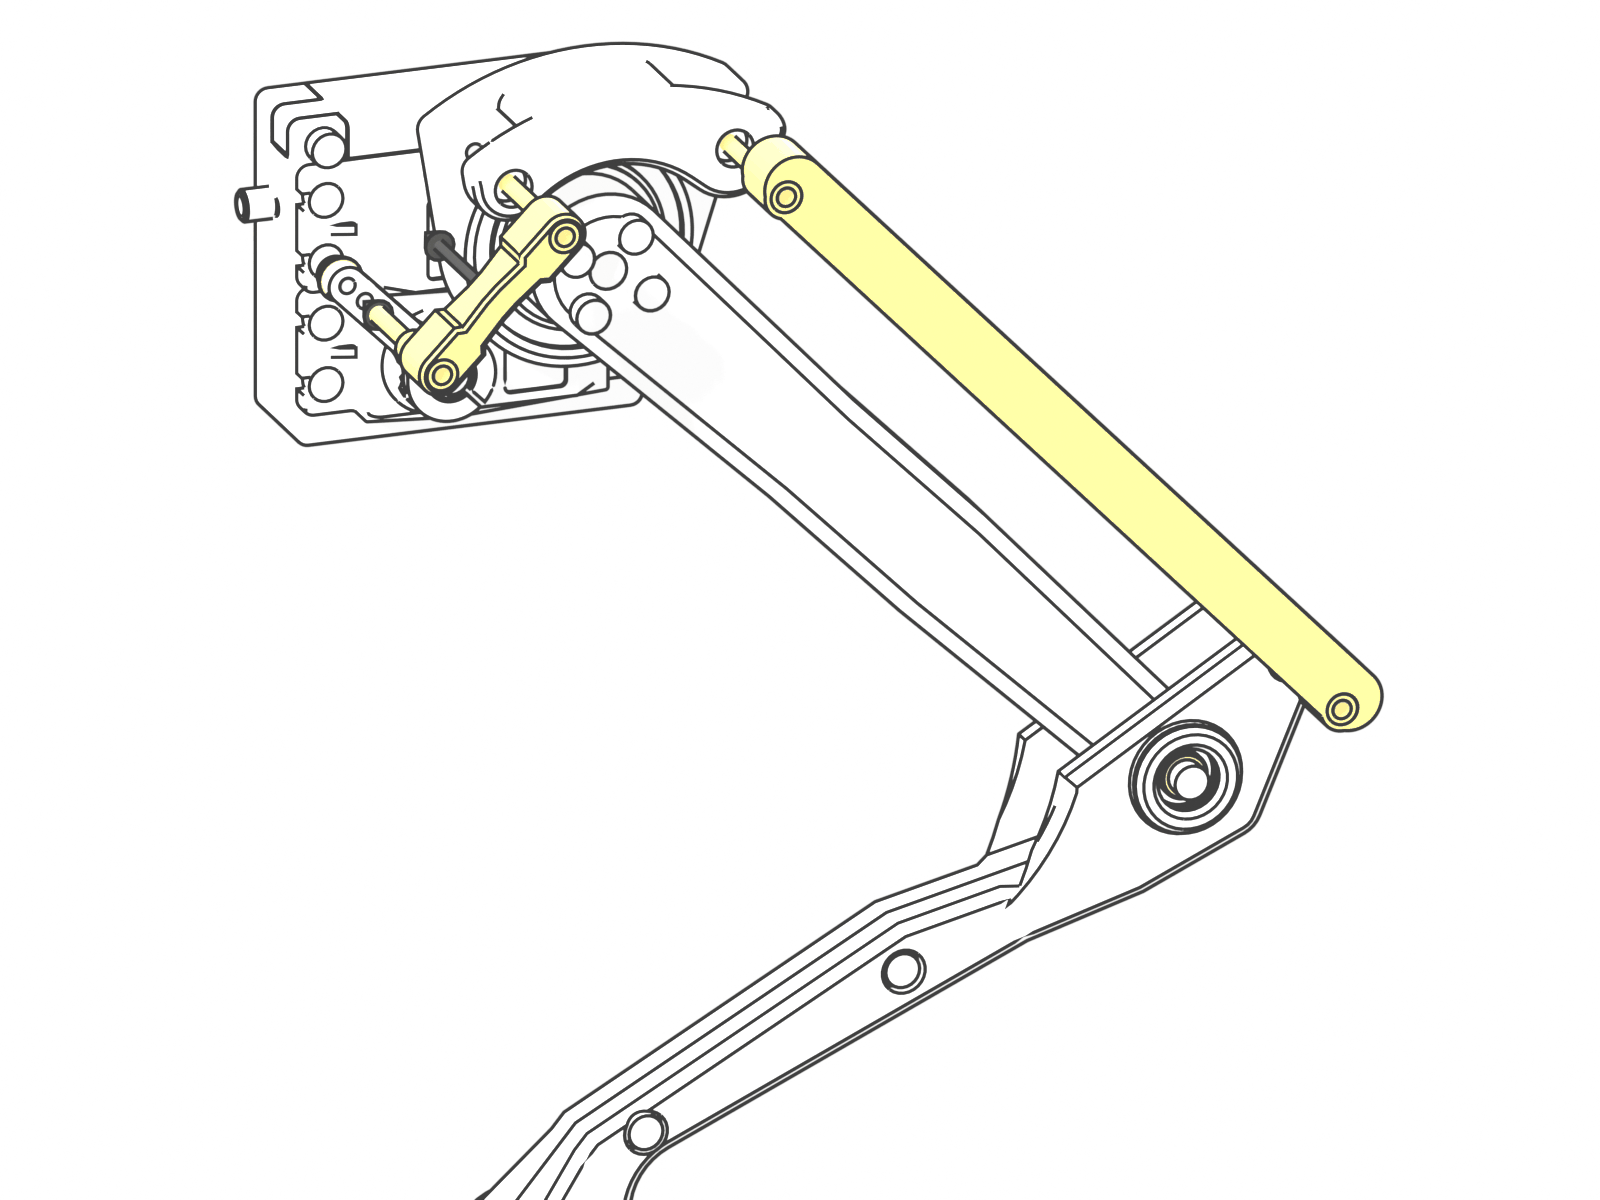
- Verbinden Sie die Koppeln wie gezeichnet: 2 × M3 × 25 Kurbelbolzen durch die Schulterkurbel, die M3 × 16 Schraube mit Unterlegscheibe am Armhorn und 1 × M3 × 25 mit Sicherungsmutter an der Tibia.
- Ziehen Sie die Sicherungsmuttern nur an, bis das Gelenk spielfrei ist: Die Koppeln müssen unter ihrem Eigengewicht schwingen.
Schritt 13 – Beine montieren
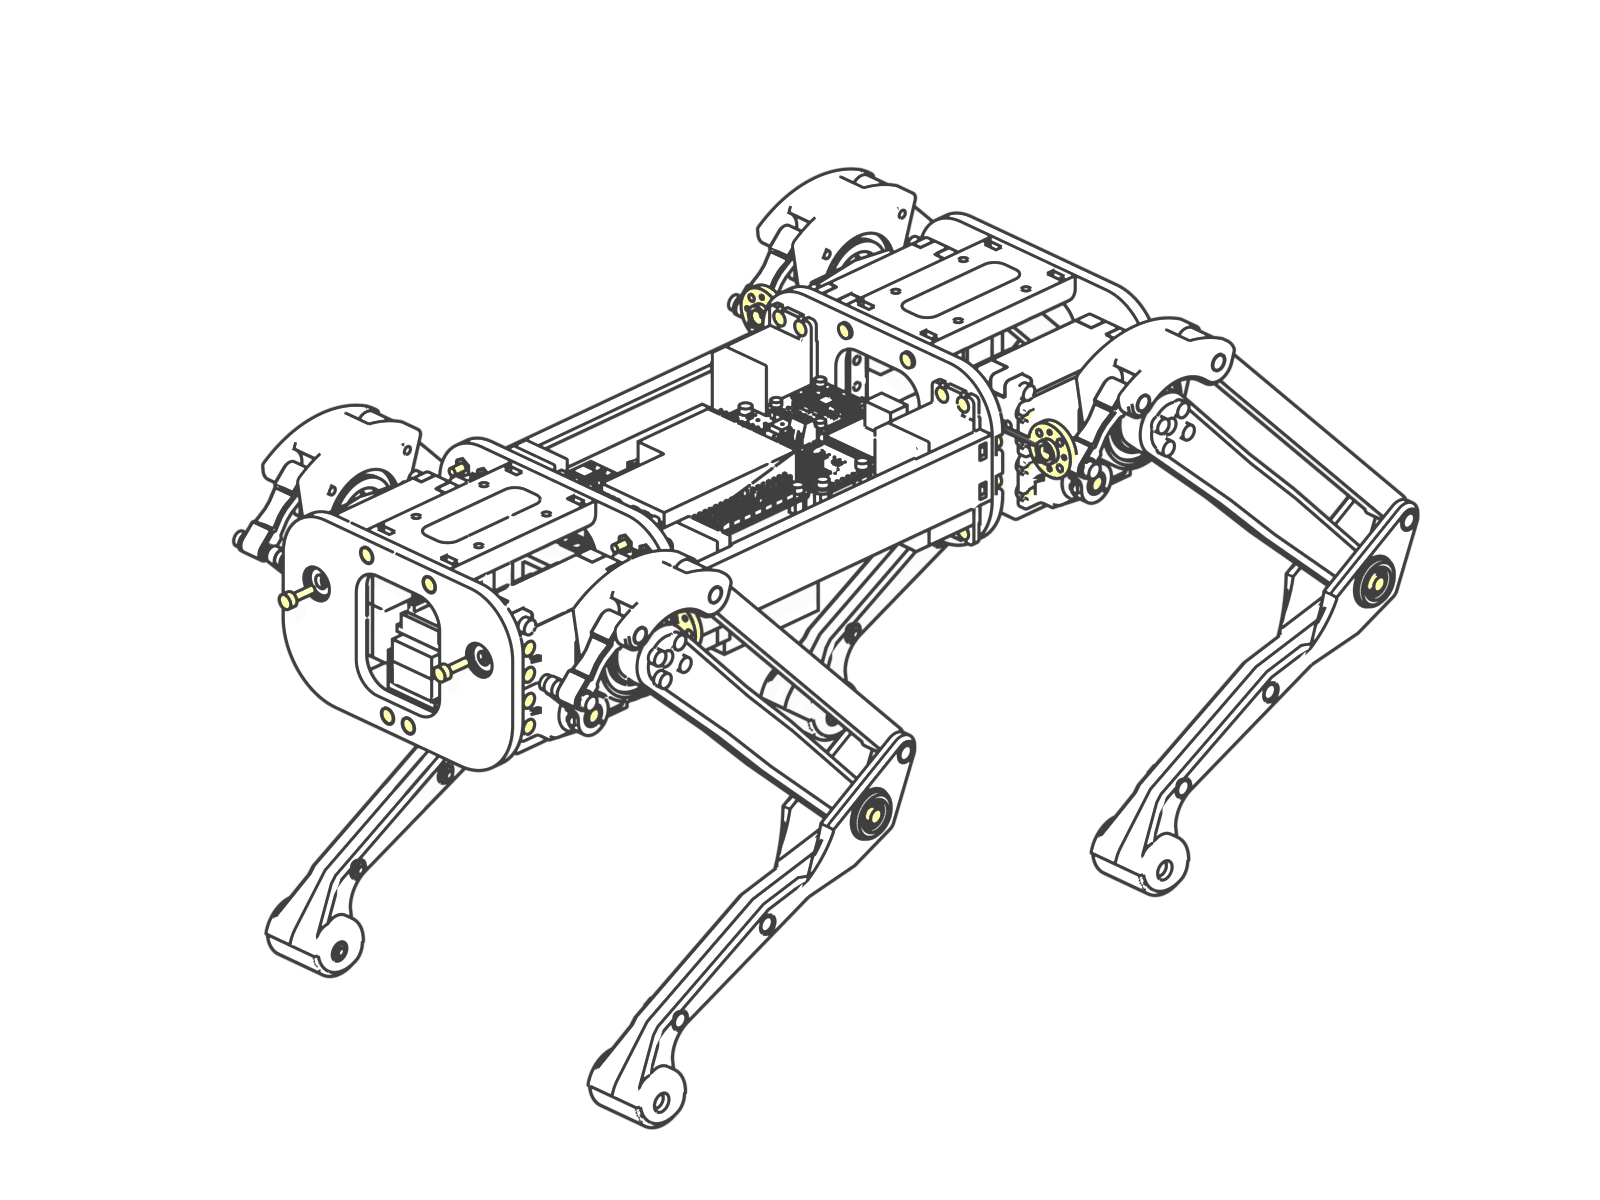
| 4× | 25T-Aluminium-Scheibenhorn |
| 4× | M3 × 10 Zylinderschraube mit Innensechskant (ISO 4762) |
| 12× | M3 × 8 Zylinderschraube mit Innensechskant (ISO 4762) |
| 4× | M3-Unterlegscheibe (ISO 7089) |
- Befestigen Sie an jedem Beinmodul ein Scheibenhorn mit 2 × M3 × 8 Schrauben.
- Stecken Sie bei zentriertem Hüftservo das Bein auf die Verzahnung des Hüftservos (Bein senkrecht) und befestigen Sie es mit der M3 × 8 Zentralschraube.
- Setzen Sie die Hüftdrehpunktschraube (M3 × 10 mit Unterlegscheibe) durch das 625-Lager in den Hüftlagerbolzen.
Schritt 14 – Stromeingang
 | 1× | ATO-Sicherungshalter |
 | 1× | XT60H Buchse |
- Schneiden Sie jeden Draht auf seine Länge laut Zuschnittliste zu (Verkabelungsprüfung); abisolieren, verzinnen und jede Lötstelle mit Schrumpfschlauch versehen.
- Akkueingang: Löten Sie W01 (14 AWG rot) und W04 (14 AWG schwarz) an eine XT60H mit Buchsenkontakten (prüfen Sie die Kontaktregel unter Elektronik) und legen Sie sie in die Tasche neben dem Akku unter dem Deck, Haube nach hinten. Schieben Sie Spiralschlauch über W01 (es ist ungesichert).
- Masse-Sternpunkt daneben: Spleißen Sie W04 an die schwarzen Eingänge beider UBECs (14 AWG) und an die Logikmasse (18 AWG schwarz, weiter zum GND des Schalters).
- Hauptsicherung: Kürzen Sie beide Leitungen eines 25-A-Inline-Halters auf 20 mm, spleißen Sie W01 an die eine und W02 an die andere, legen Sie den Halter auf den hinteren WAGO-Bus, die Leitungen durch die Öffnungen des inneren und äußeren Rahmens nach außen, und binden Sie ihn am oberen Schulterrahmen fest. Noch keine Sicherung einsetzen.
- W02 und W03 (zu beiden roten UBEC-Eingängen, unter dem Deck gespleißt) enden hinter dem hinteren äußeren Rahmen: Sie werden in Schritt 19 an den Arming-Port gelötet. W09 (18 AWG rot, Logikversorgung) läuft von dort durch den hinteren Hohlraum und über das Deck zum VIN des Schalters; sein anderes Ende wartet auf den Logik-Sicherungshalter (Schritt 19).
Schritt 15 – Servokabel und Servobus
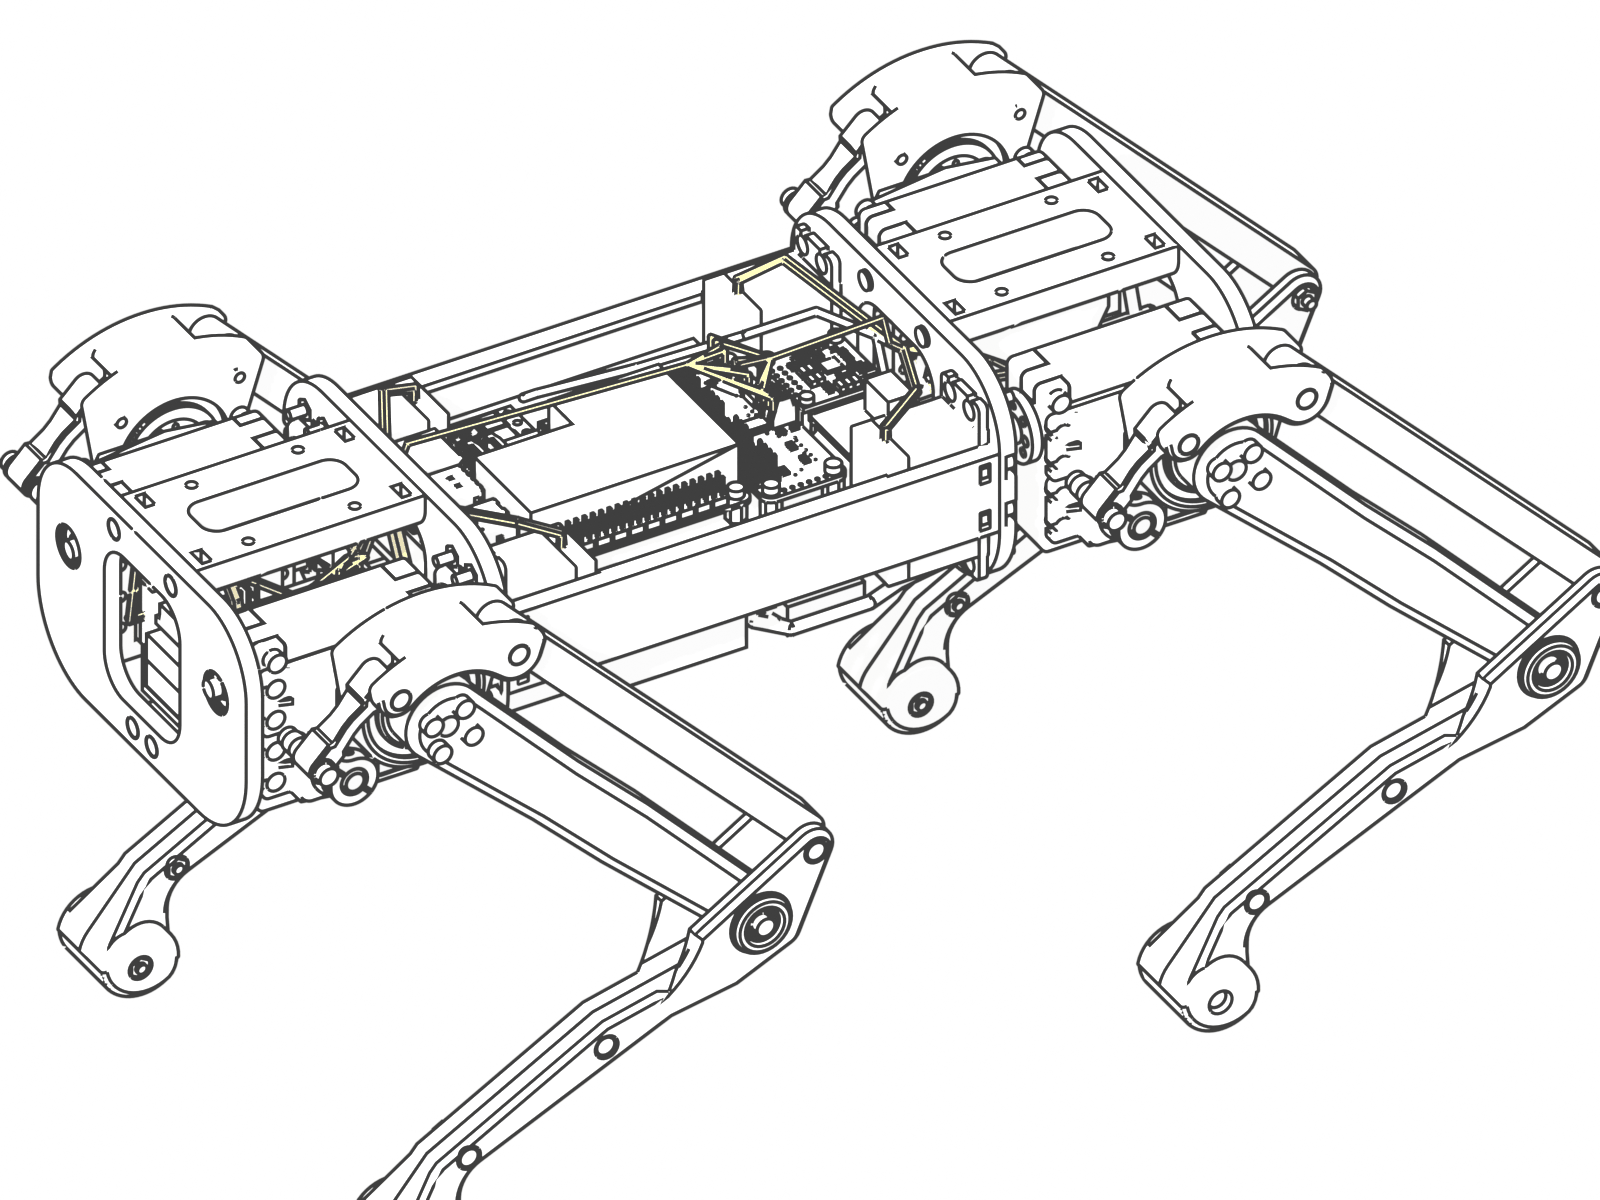
- Servokabel von Oberschenkel und Knie: Binden Sie jedes an der markierten Stelle (nahe der Hüftachse) an seiner Servohalterungsplatte fest, lassen Sie die freie Schlaufe (vorne: 30 mm Oberschenkel, 32 mm Knie; hinten: 22 mm; sie nimmt die Hüftbewegung auf) und binden Sie es erneut am Schulterrahmen (Oberschenkel) oder am Bus-Halter (Knie) fest.
- Klipsen Sie jedes WAGO-Paar vor dem Klemmen aus seinem Halter (die XIAO-Plattform blockiert die Hebel in Schacht 0). Lösen Sie am Kabelbinder die roten und braunen Drähte vom Servokabel, schneiden Sie sie auf die Länge laut Zuschnittliste, isolieren Sie 11 mm ab und klemmen Sie sie in das WAGO-Paar des Beins: Rot in die obere Klemme (V+), Braun in die untere (GND), Anschlüsse Hüfte 1, Oberschenkel 2, Knie 3; setzen Sie das Paar wieder ein. Die Servokabel der Hüfte teilen sich an der Öffnung des inneren Rahmens.
- Schneiden Sie den orangen Signaldraht auf seine Länge laut Zuschnittliste (gemessen ab dem Kabelbinder), crimpen Sie einen Dupont-Buchsenkontakt, schieben Sie ihn in ein 1-poliges Gehäuse und stecken Sie es auf den PWM-Pin seines PCA9685-Kanals (Kanalbelegung unter Elektronik).
- UBEC-Ausgänge (W05 vorne, W06 hinten): mit 18 AWG verlängern in Anschluss 0 von Schacht 0. Brücken W07/W08: 18 AWG von Anschluss 4 in Schacht 0 zu Anschluss 0 in Schacht 1, V+ und GND getrennt entlang der WAGO-Stirnseiten.
Schritt 16 – Logik- und Signalverkabelung
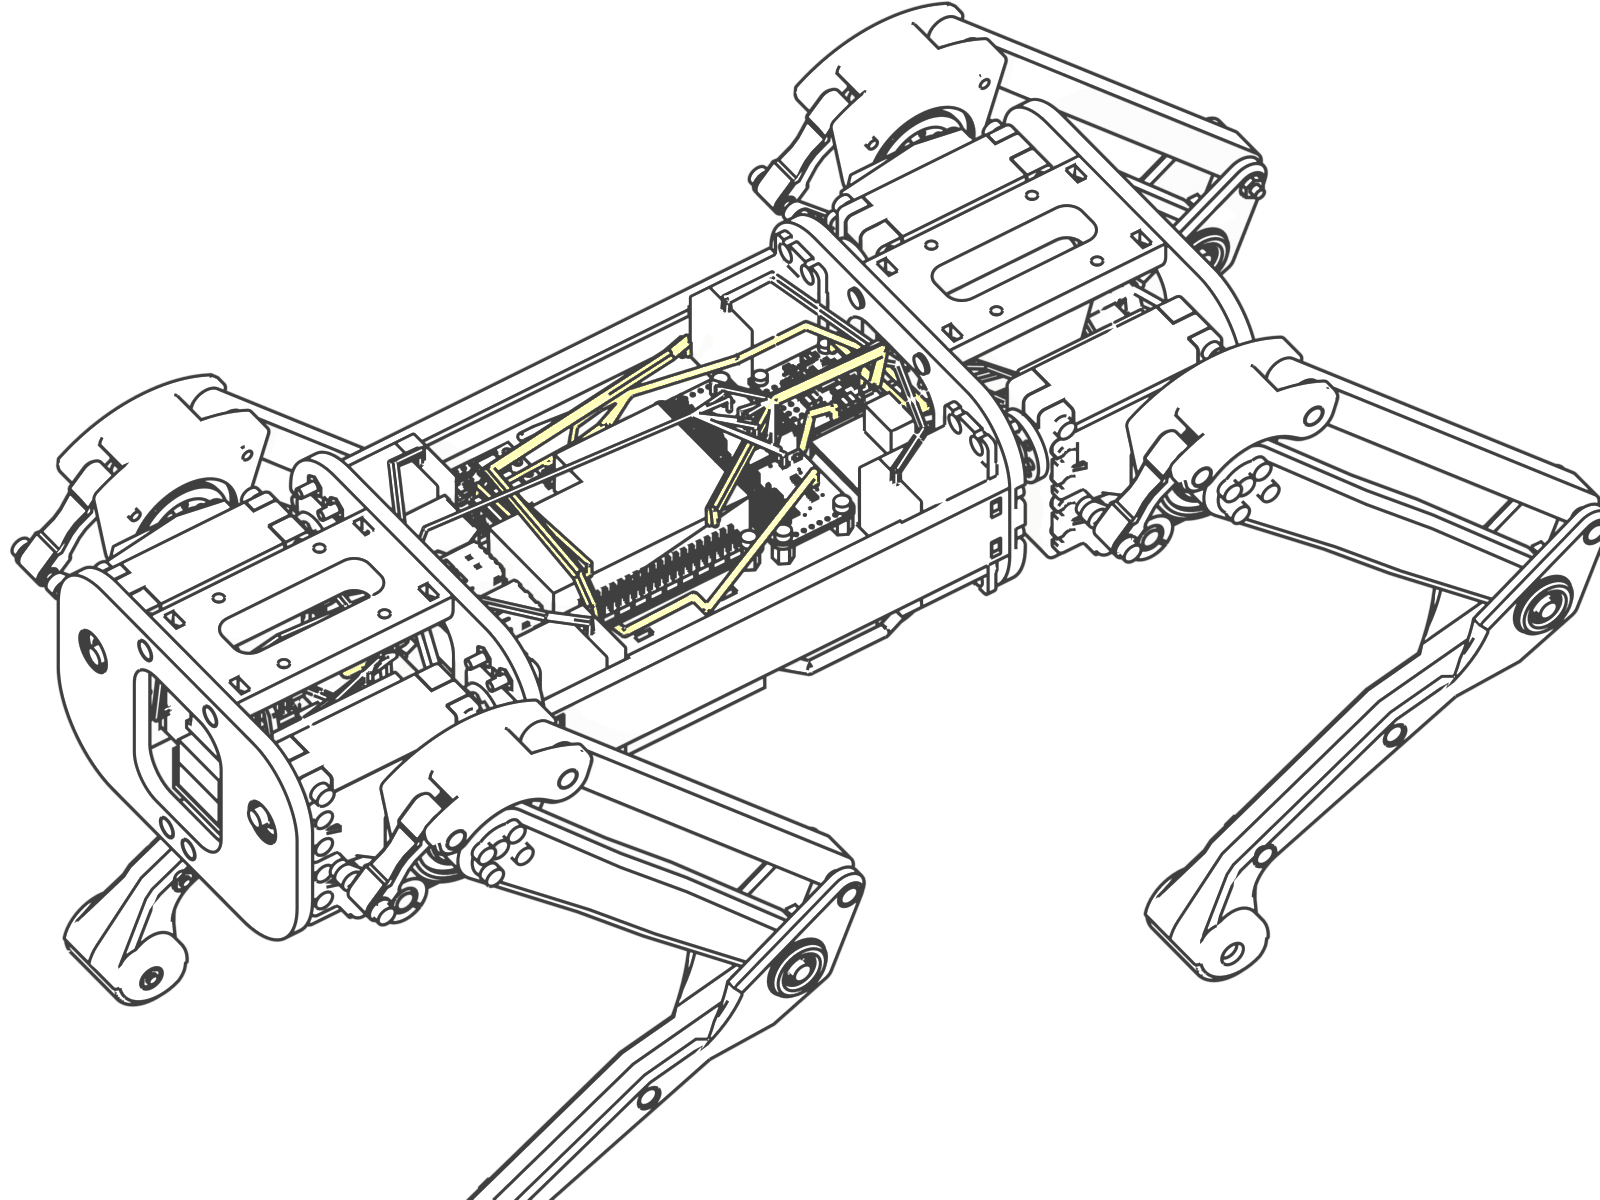
- 18 AWG: Schalter VOUT an INA260 VIN+ (W10, rot), INA260 VIN- an den VIN des Spannungsreglers (W11, rot), Schalter GND an den GND des Spannungsreglers (W24, schwarz; die Schraubklemme des INA260 nimmt nur VIN+ und VIN- auf).
- W12: vier 22-AWG-Drähte vom VOUT/GND des Spannungsreglers, Dupont-Crimpkontakte am Pi-Ende. Lassen Sie sie abgesteckt: Sie kommen erst nach der Versorgungsprüfung in Schritt 20 auf die Pi-Stiftleiste.
- I²C: W17 (3V3, GND, SDA, SCL) und W20 (D3 an OE) sind 22-AWG-Drähte, an die XIAO-Pins gelötet und für die linke PCA9685-Stiftleiste gecrimpt (Dupont). STEMMA-QT-Kabel: rechte PCA9685-Stiftleiste zur IMU (W18), IMU zum INA260-Anschluss (W19).
- USB: unterer Pi-Anschluss zum XIAO (W14, Überlänge falten und im vorderen Hohlraum festbinden). Optional W22: Pi GPIO 26 an das OFF-Pad des Schalters (22 AWG, Dupont-Crimpkontakt am Pi, am Schalter gelötet).
Schritt 17 – Frontdisplay
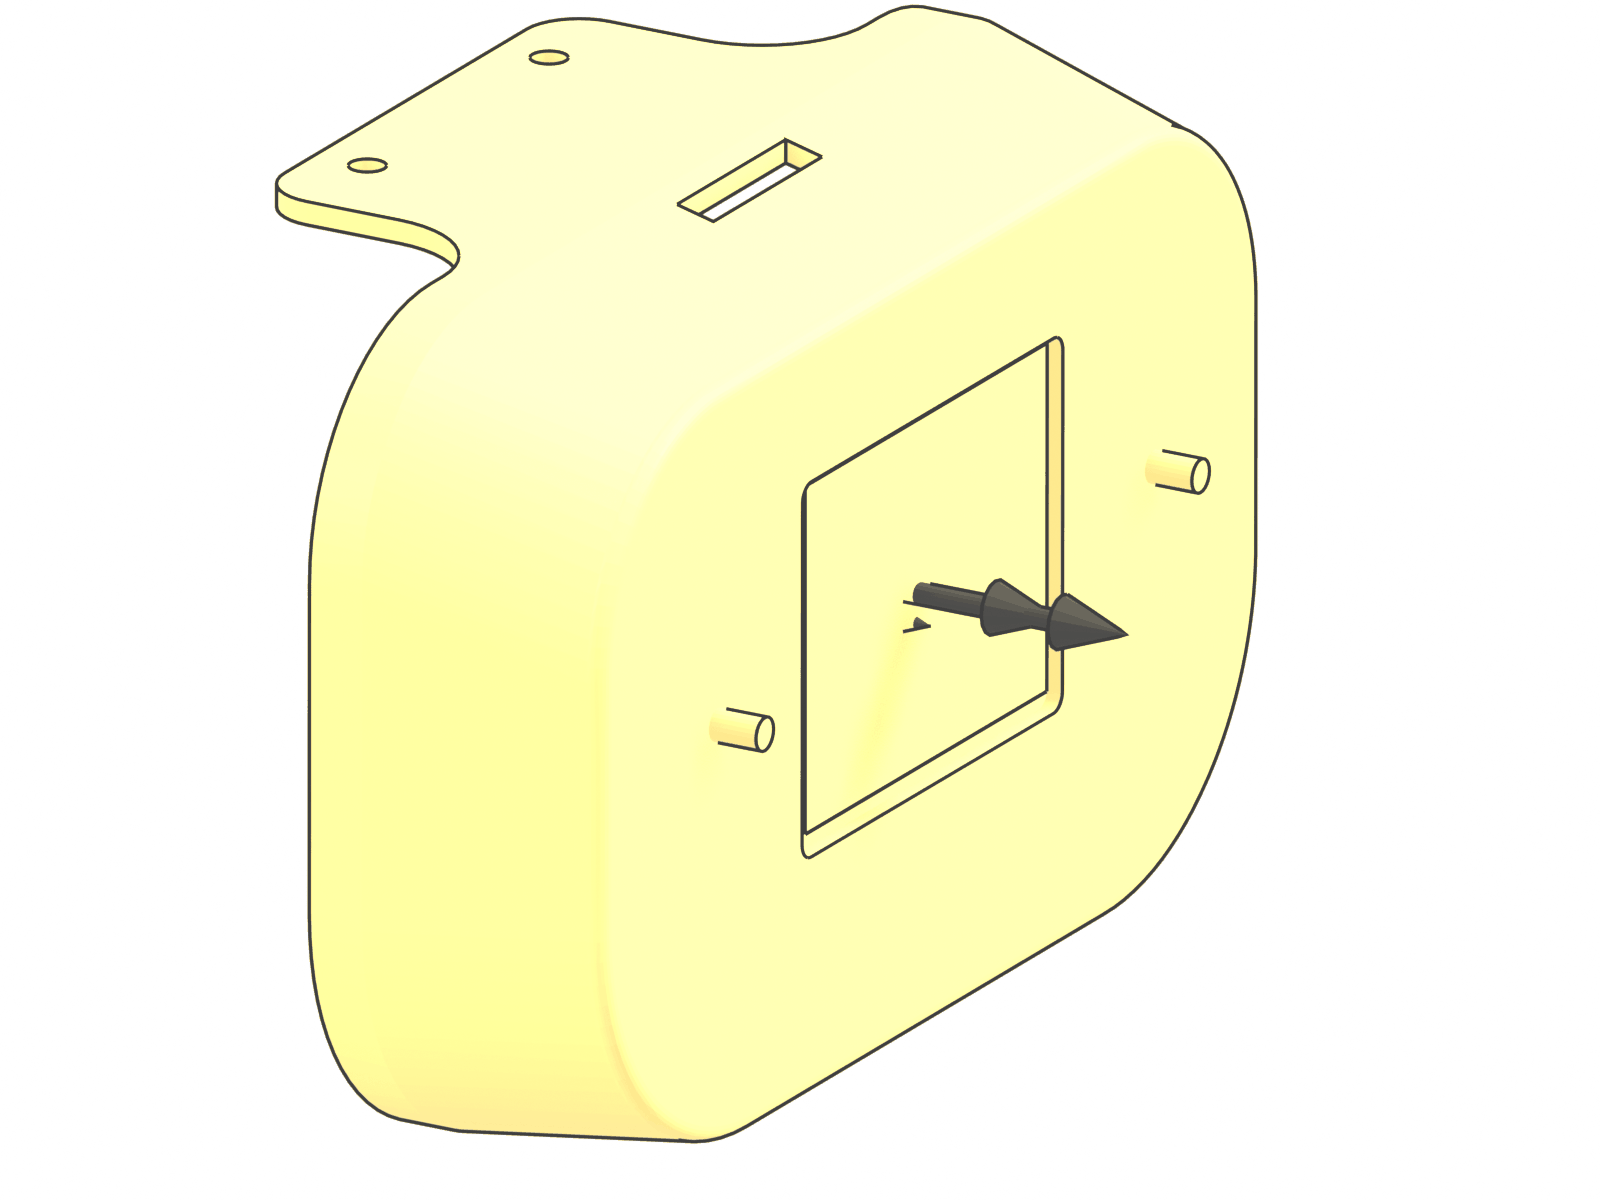
 | 1× | Displayhalter (gedruckt) |
 | 1× | Frontschale Display (gedruckt) |
 | 1× | Waveshare 2"-LCD (ST7789) |
| 4× | M2 × 5 Zylinderschraube mit Innensechskant (ISO 4762) |
| 2× | M3 × 10 Zylinderschraube mit Innensechskant (ISO 4762) |
- Setzen Sie das 2-Zoll-LCD von innen in das Fenster der Frontschale, Bildschirm nach außen, Stiftleiste nach unten.
- Befestigen Sie den Halter mit 4 × M2 × 5 Schrauben an den Sechskantbolzen des LCD und dann mit 2 × M3 × 10 (selbstschneidend) an den Domen der Schale.
- Stecken Sie das Displaykabel (W21, beim LCD mitgeliefert) in das Display, führen Sie es durch die Öffnung des äußeren Schulterrahmens und löten Sie seine 8 Drähte an die XIAO-Pins (kein Platz für Dupont-Gehäuse unter dem oberen Schulterrahmen); falten Sie die Überlänge (Zuschnittliste) und binden Sie sie an der Öffnung fest.
Schritt 18 – Frontkamera
 | 1× | Kamerahalter-Basis (gedruckt) |
 | 1× | Kamera-Neigeplatte (gedruckt) |
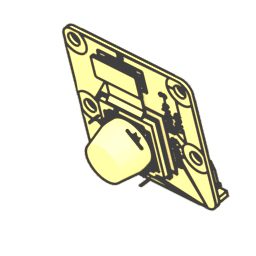 | 1× | Camera Module 3 Wide |
| 1× | M3-Sicherungsmutter (Nylonring) (DIN 985) |
 | 4× | M2-Sechskantmutter (ISO 4032) |
 | 4× | M2 × 10 Zylinderschraube mit Innensechskant (ISO 4762) |
| 2× | M3 × 12 Zylinderschraube mit Innensechskant (ISO 4762) |
 | 1× | M3 × 40 Zylinderschraube mit Innensechskant (ISO 4762) |
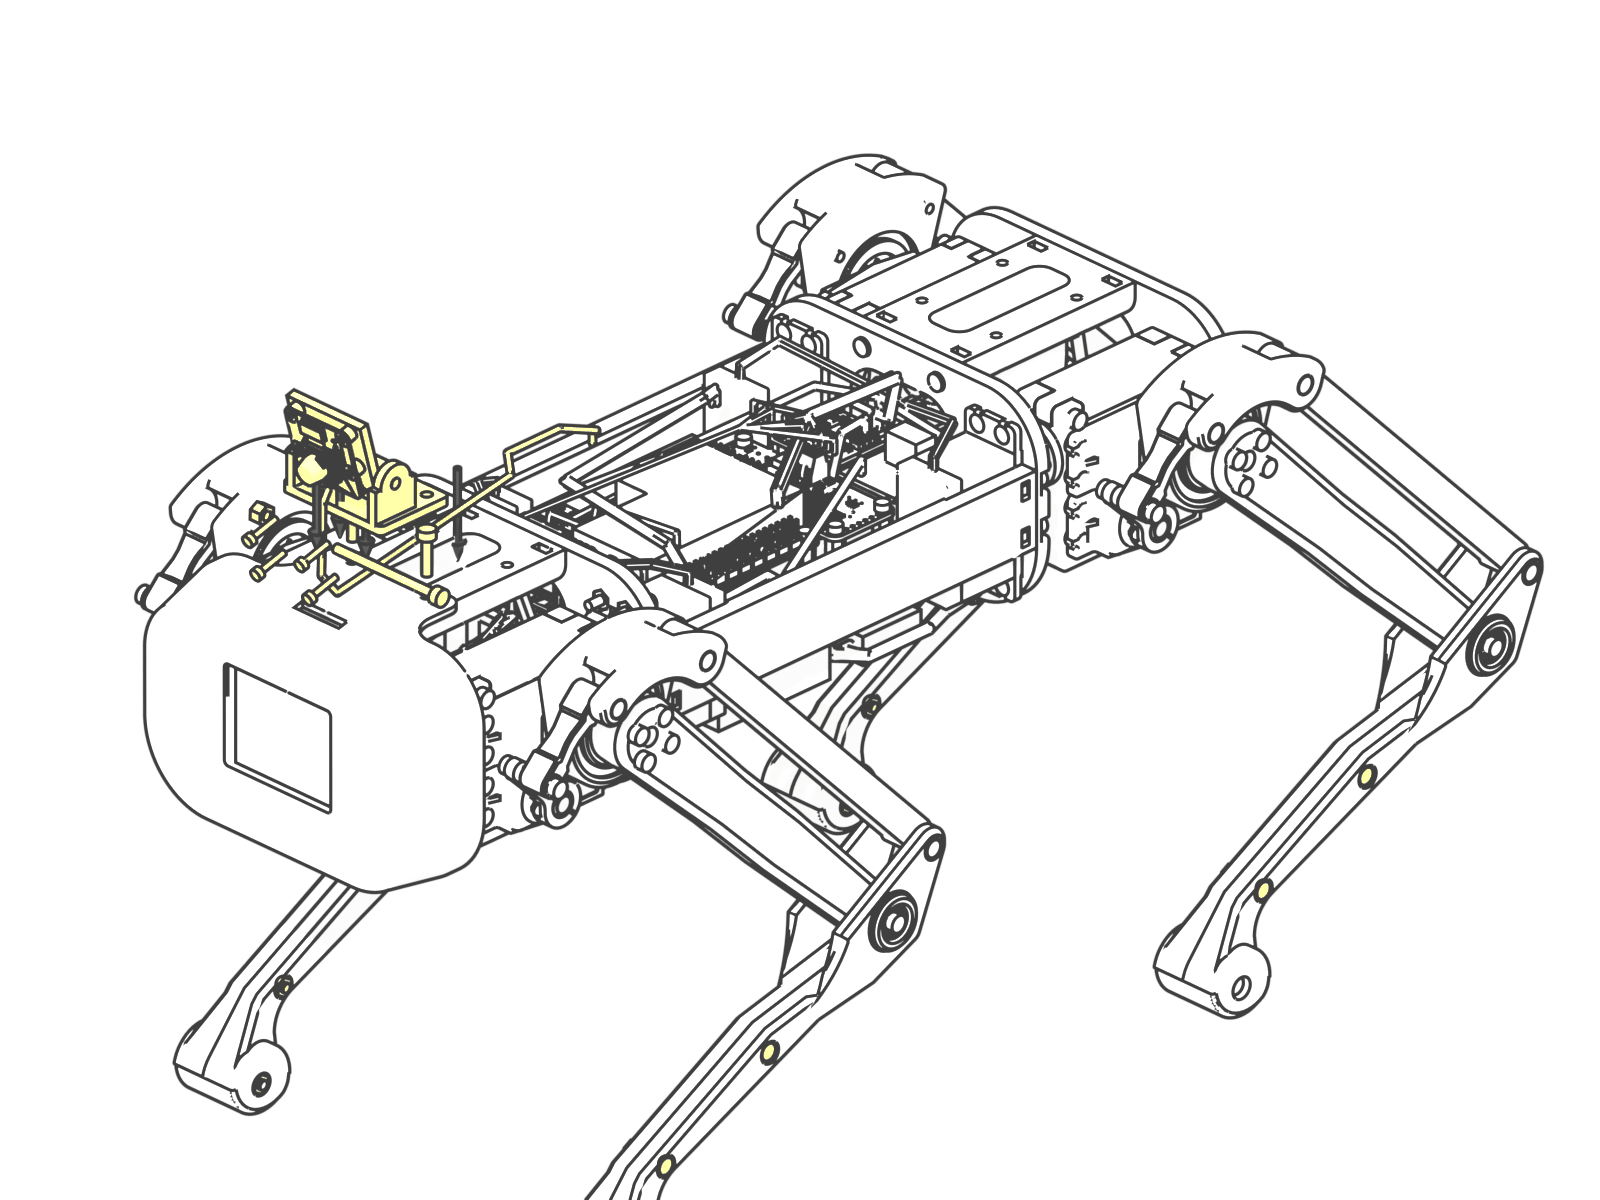
- Befestigen Sie das Camera Module 3 Wide an der Neigeplatte: 4 × M2 × 10 Schrauben, M2-Muttern hinter der Platte.
- Hängen Sie die Neigeplatte mit der M3 × 40 Drehpunktschraube und einer Sicherungsmutter zwischen die Wangen der Basis; ziehen Sie an, bis die Kamera ihren Winkel hält (15° nach unten ist die Referenz).
- Stecken Sie das 300-mm-Kamera-Flachbandkabel (W16) in CAM/DISP 0 des Pi, führen Sie es durch beide Öffnungen der Schulterrahmen und durch den Schlitz der Frontschale nach oben zur Kamera; falten Sie die Überlänge flach (ohne Knicke). Setzen Sie dann die Frontschale auf und schrauben Sie Kamerabasis und Schale mit 2 × M3 × 12 an den oberen Schulterrahmen.
Schritt 19 – Rückwand
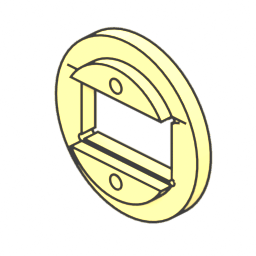 | 1× | Blende des Arming-Ports (gedruckt) |
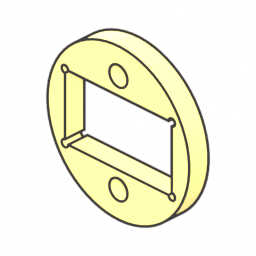 | 1× | Ring des Arming-Ports (gedruckt) |
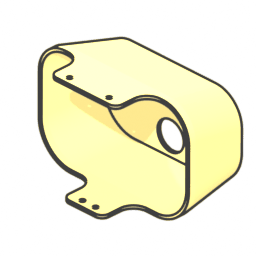 | 1× | Rückschale Taster (gedruckt) |
| 1× | ATO-Sicherungshalter |
 | 1× | 12-mm-Drucktaster |
| 1× | XT60H Buchse |
| 2× | M2.5 × 6 Zylinderschraube mit Innensechskant (ISO 4762) |
- Montieren Sie den 12-mm-Einschalttaster im kleinen Loch der Rückschale und löten Sie W13 an (22-AWG-Paar, zu den A/B-Pads des Schalters geführt).
- Setzen Sie den XT60-Arming-Port von außen in die gedruckte Blende und klemmen Sie ihn von innen mit dem Ring: 2 × M2.5 × 6.
- Löten Sie W02 und W03 an die beiden Kontakte des Arming-Ports. Logiksicherung: Kürzen Sie die Eingangsleitung eines zweiten Inline-Halters auf ihre Zuschnittlänge und spleißen Sie sie an W02 (Schrumpfschlauch); kürzen Sie die Ausgangsleitung auf 20 mm und spleißen Sie W09 daran. Legen Sie den Halter in der Schale zwischen Buchse und Taster ab. Noch keine Sicherung einsetzen.
- Setzen Sie die Rückschale auf. Der Loop-Key bleibt bis zum ersten Einschalten (letzter Schritt) draußen.
Schritt 20 – Kabelbaum ordnen und Logikversorgung prüfen
 | 2× | Selbstklebender Kabelbinder-Sockel 13 × 13 mm |
- Versorgungsprüfung, bevor der Pi angeschlossen wird: Stecken Sie kurz einen geladenen Akkupack an den Akkueingang (W00), setzen Sie beide Sicherungen ein, Loop-Key draußen, drücken Sie den Taster und messen Sie 4,8–5,2 V an den Dupont-Enden von W12 (D36V50F5: 5 V ± 4 %). Drücken Sie erneut, ziehen Sie die Sicherungen, stecken Sie den Akkupack ab. Stecken Sie dann W12 auf die Pi-Pins 2/4 (5 V) und 6/14 (GND).
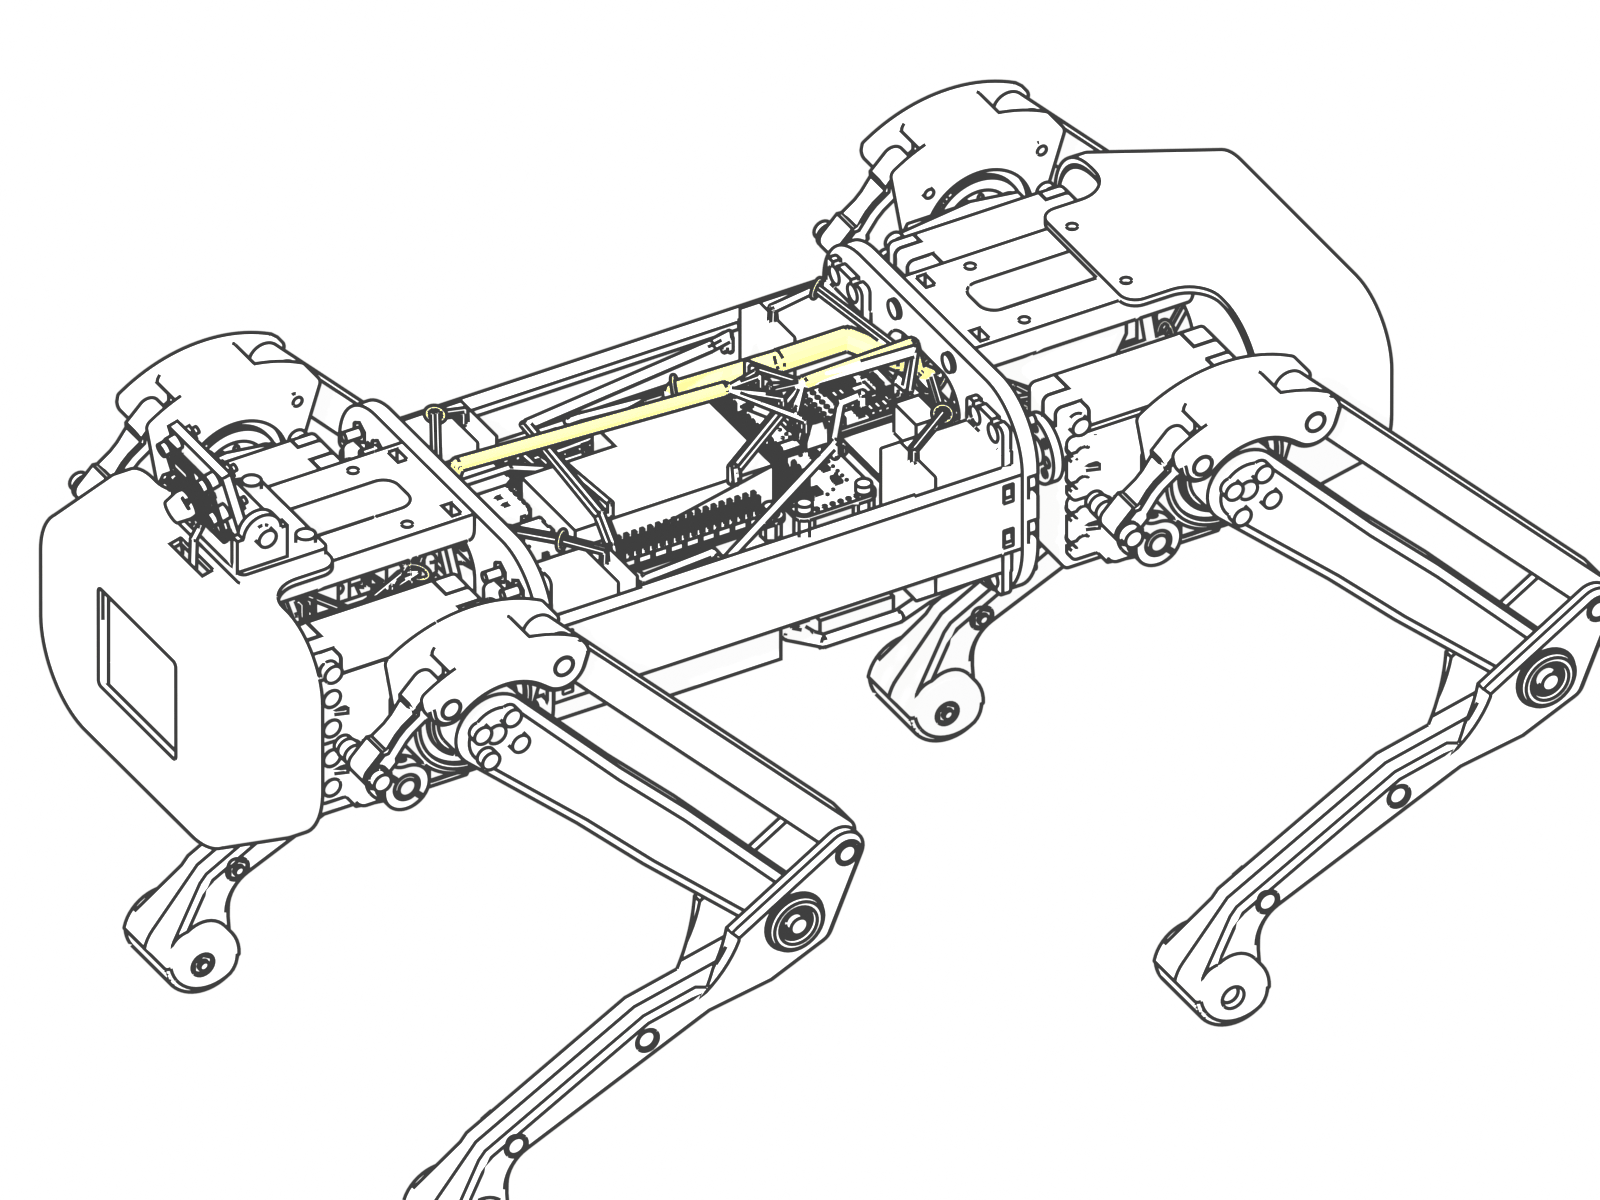
- Umwickeln Sie jedes Bündel aus drei oder mehr Kabeln sowie W01 dort mit Spiralschlauch, wo die Zeichnung eine Hülle zeigt; er schützt die Leitungen, wo sie an Rahmen und beweglichen Teilen vorbeiführen.
- Binden Sie an jeder markierten Stelle fest (Kabelbinder 2,5 × 100 mm, bündig abschneiden); zwei selbstklebende Kabelbinder-Sockel auf dem Deck tragen die Bündel in den Seitenstreifen.
- Bewegen Sie jedes Bein von Hand durch seinen vollen Bewegungsbereich: Kein Kabel darf straff gezogen, eingeklemmt werden oder ein Servohorn oder eine Koppel berühren (Verkabelungsprüfung).
Schritt 21 – Oberschale und LiDAR
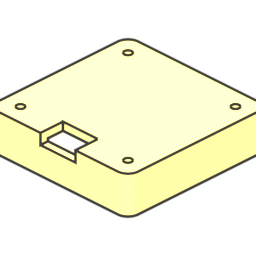 | 1× | LiDAR-Sockel (gedruckt) |
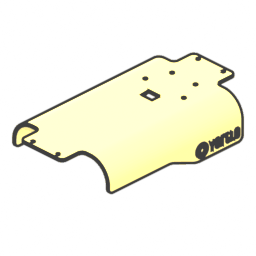 | 1× | Oberschale Sensor (gedruckt) |
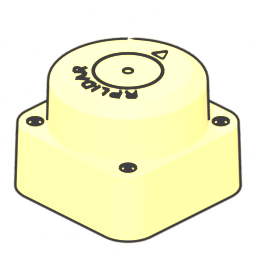 | 1× | RPLIDAR C1 |
 | 1× | RPLIDAR-USB-Adapter |
| 4× | M2.5 × 6 Zylinderschraube mit Innensechskant (ISO 4762) |
| 4× | M3 × 12 Zylinderschraube mit Innensechskant (ISO 4762) |
| 6× | M3 × 8 Zylinderschraube mit Innensechskant (ISO 4762) |
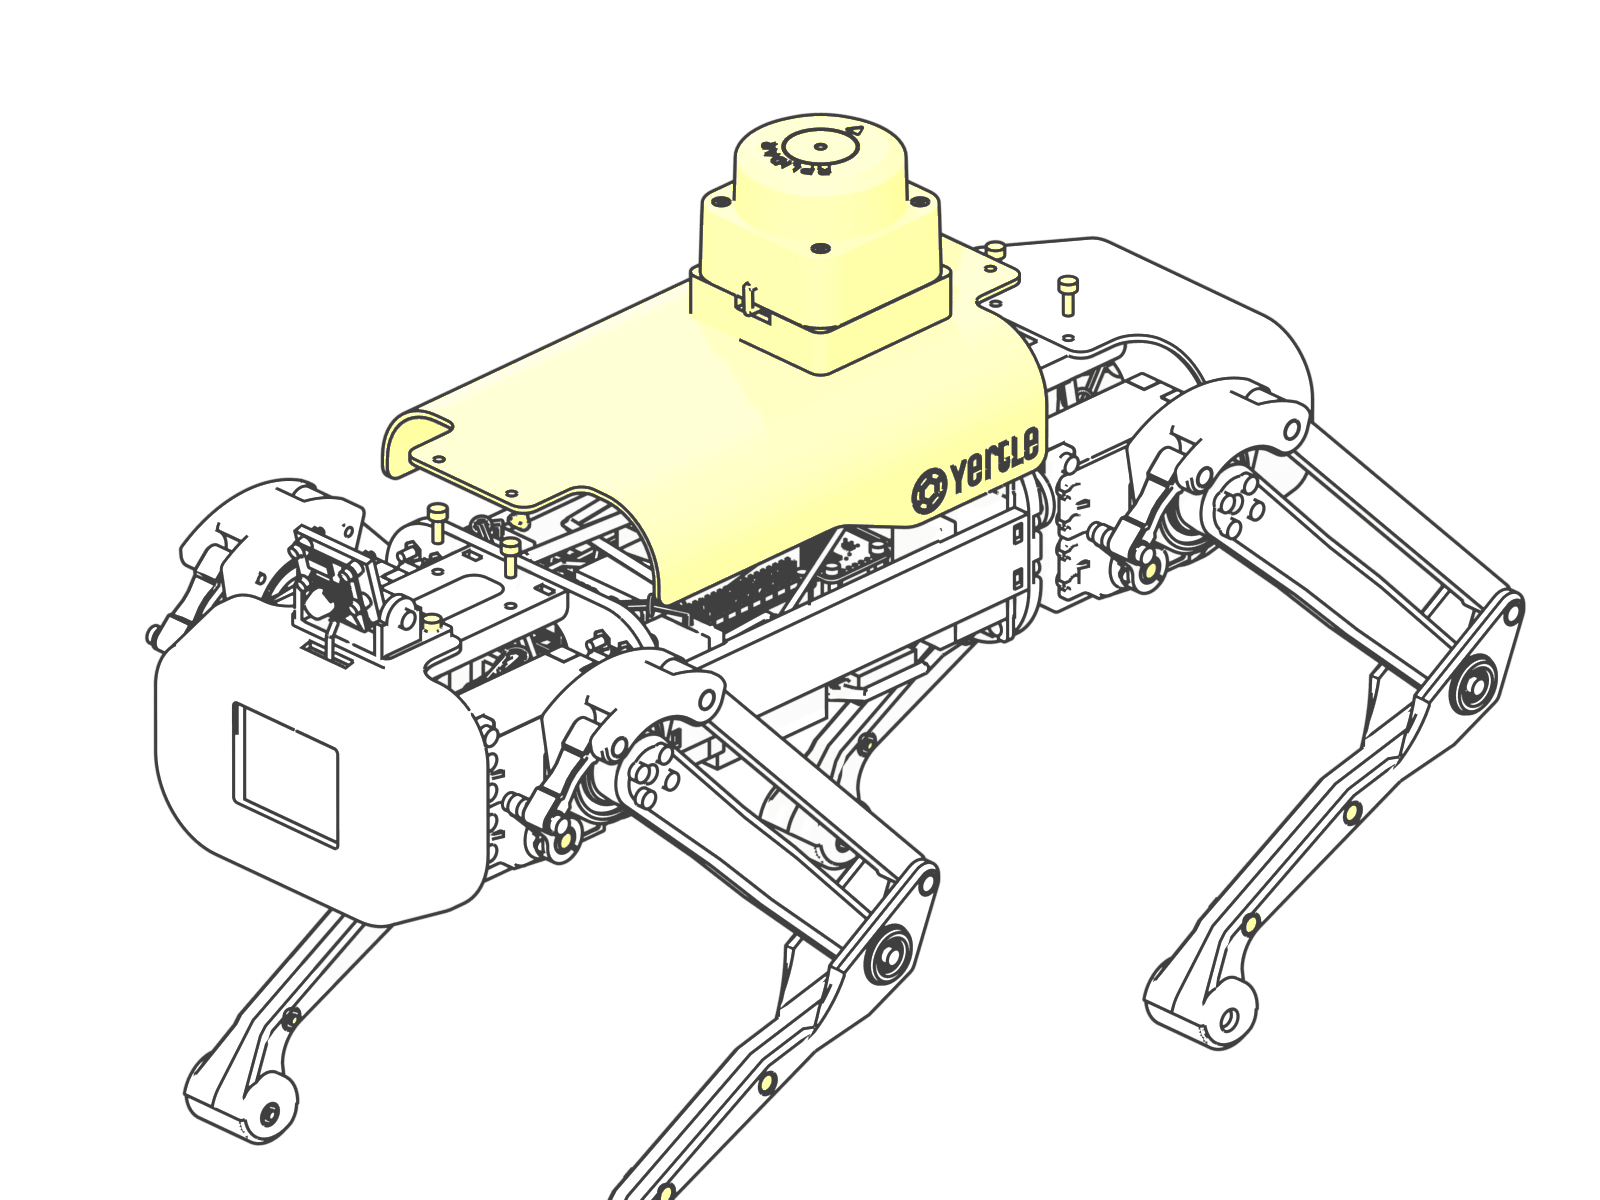
- Schrauben Sie den LiDAR-Sockel von unten an die Oberschale: 4 × M3 × 12 (selbstschneidend).
- Setzen Sie den LiDAR-USB-Adapter in den Sockel, hinter den Kabelschlitz, USB-Ende zum Schlitz (Schaumklebeband). Führen Sie das eigene Kabel des LiDAR (W23) durch die Kerbe vorne am Sockel in den Adapter und befestigen Sie dann den RPLIDAR C1 mit 4 × M2.5 × 6 (max. 4 mm in den LiDAR).
- Stecken Sie das zweite USB-Kabel (W15, vom oberen USB-Anschluss des Pi, über den Pi neben dem Kühlerlüfter geführt) durch den Schlitz der Oberschale in den Adapter und schließen Sie dann die Oberschale über Front- und Rückschale: 6 × M3 × 8 in die in Schritt 4 eingesetzten Muttern.
Schritt 22 – Akku und Unterschale
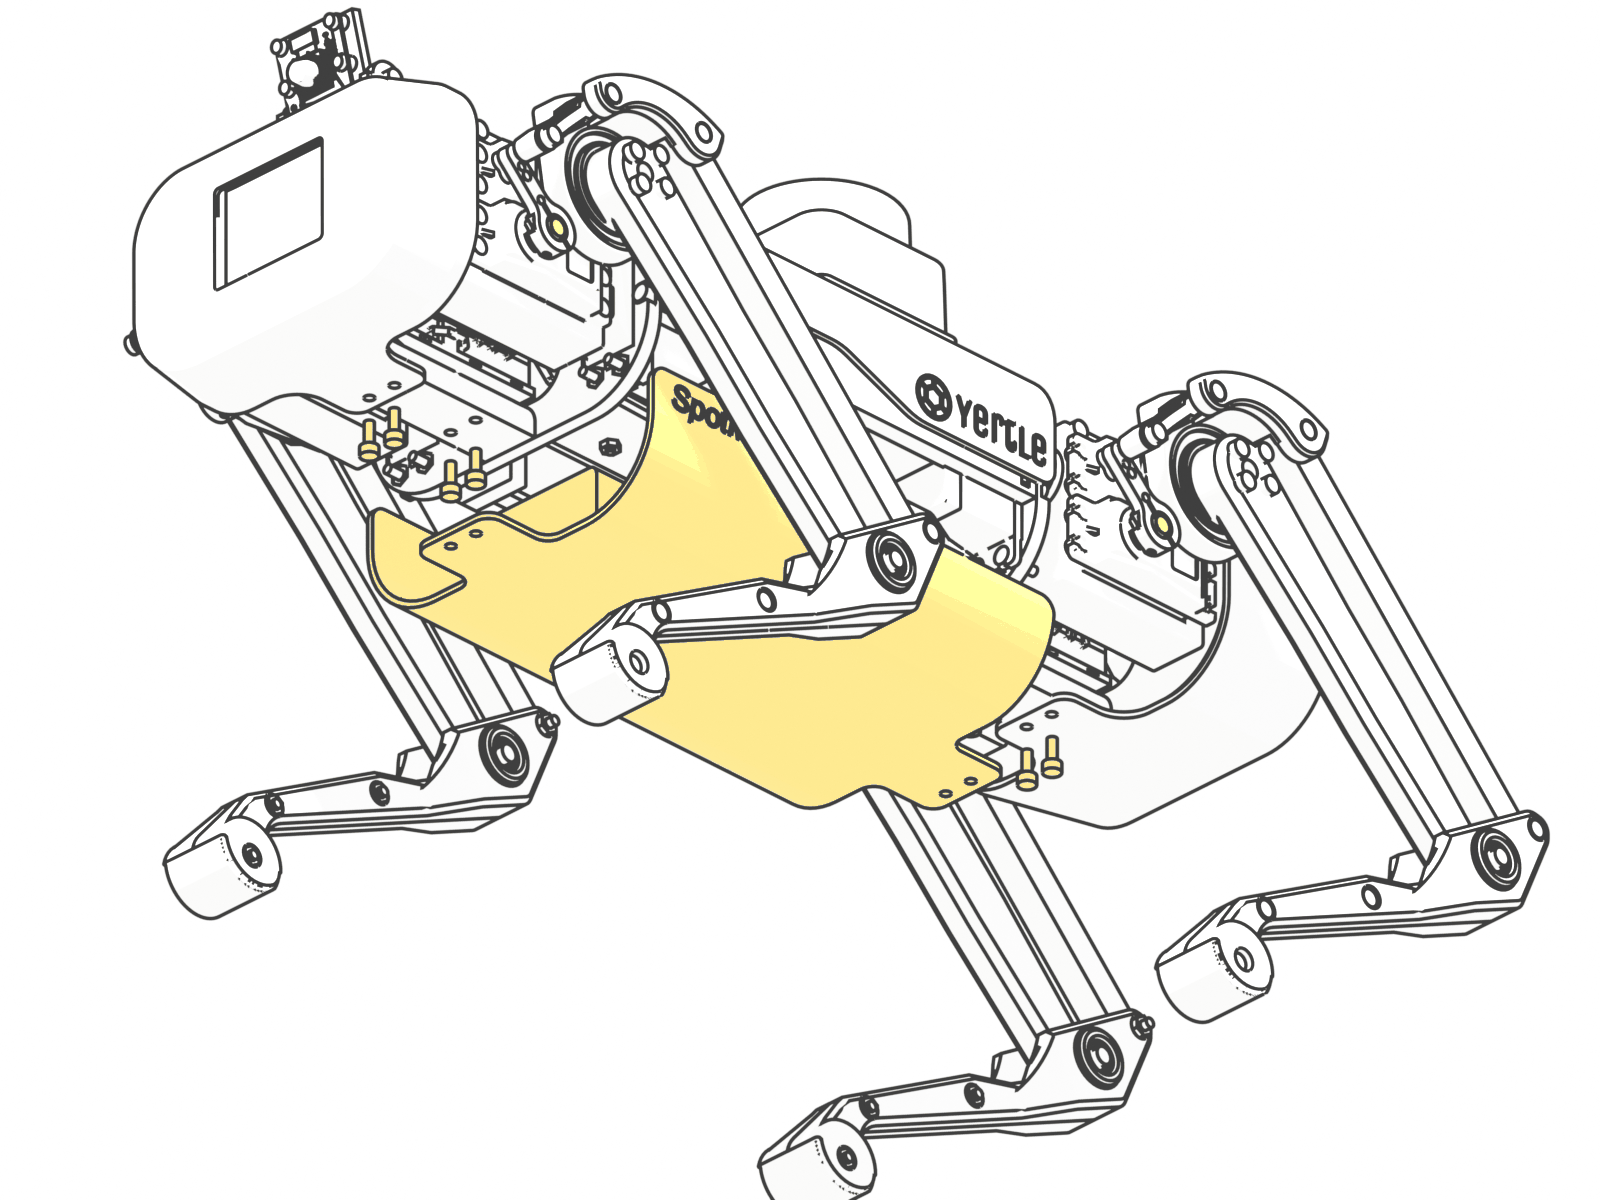
 | 1× | Unterschale (gedruckt) |
 | 1× | LiPo 2S 5000 mAh |
| 8× | M3 × 8 Zylinderschraube mit Innensechskant (ISO 4762) |
- Schnallen Sie den 2S-LiPo unter das Deck (Klettband), Leitungsende nach hinten.
- Stecken Sie die eigene Leitung des Akkupacks (W00) in die XT60H des Akkueingangs in der Tasche neben dem Akku (die Leitung biegt entlang der linken Seite unter dem hinteren Hüftservo nach vorne ab). Lassen Sie den Loop-Key draußen.
- Schließen Sie die Unterschale: 8 × M3 × 8 Schrauben in die in Schritt 4 eingesetzten Muttern.
Schritt 23 – Verkabelung, Kalibrierung und erstes Einschalten
- Prüfen Sie den Kabelbaum anhand von Elektronik › Kabelbaum (W00–W23, Servokabel S-*): jede Verbindung gelötet und mit Schrumpfschlauch versehen, keine Litzen außerhalb einer WAGO-Klemme oder Schraubklemme. Lassen Sie die Sicherungen und den Loop-Key draußen.
- Sicherungen einsetzen, Einschalttaster drücken: Der Pi bootet, das Gesicht erscheint auf dem LCD,
ros2 topic echo /battery_statezeigt die Akkuspannung. Die Servos bleiben schlaff: Der Controller hält die PCA9685-Ausgänge aus, bis er Positionsbefehle erhält. - Kalibrieren Sie jedes Gelenk fein mit
strido-cli calibrate(Roboter auf einem Ständer, Beine frei; Offsets im Flash des ESP32 gespeichert). - Legen Sie den Roboter mit eingeklappten Beinen auf den Bauch (die Ruhepose), stecken Sie den Loop-Key ein (Servos bleiben schlaff) und starten Sie dann
ros2 launch strido_bringup robot.launch.py: Die Servos fahren in die Ruhepose, und der Roboter steht innerhalb von 3 s auf. Stecken Sie den Loop-Key nie ein, während Positionsbefehle laufen: Alle 12 Servos würden gleichzeitig springen (bis zu 6 × 3,5 A Blockierstrom pro Hohlraum gegenüber 15 A Spitzenwert eines UBEC). - Fernsteuern:
ros2 run teleop_twist_keyboard teleop_twist_keyboard. Veröffentlichen Sietrueauf/strido/estop, um zu stoppen. Starten Sie nach dem Lösen eines Not-Halts oder einer Entspannung den Launch mit dem Roboter in der Ruhepose liegend neu: Der Gait-Node fährt nur beim Start hoch.