
Wählen Sie komplette Roboter oder einzelne Teile und laden Sie ein druckfertiges Paket herunter — ausgerichtete STLs, fertige Druckplatten 220 × 220 mm und das PrusaSlicer-Profil, mit dem jedes Teil verifiziert wurde.
Druckpaket öffnen
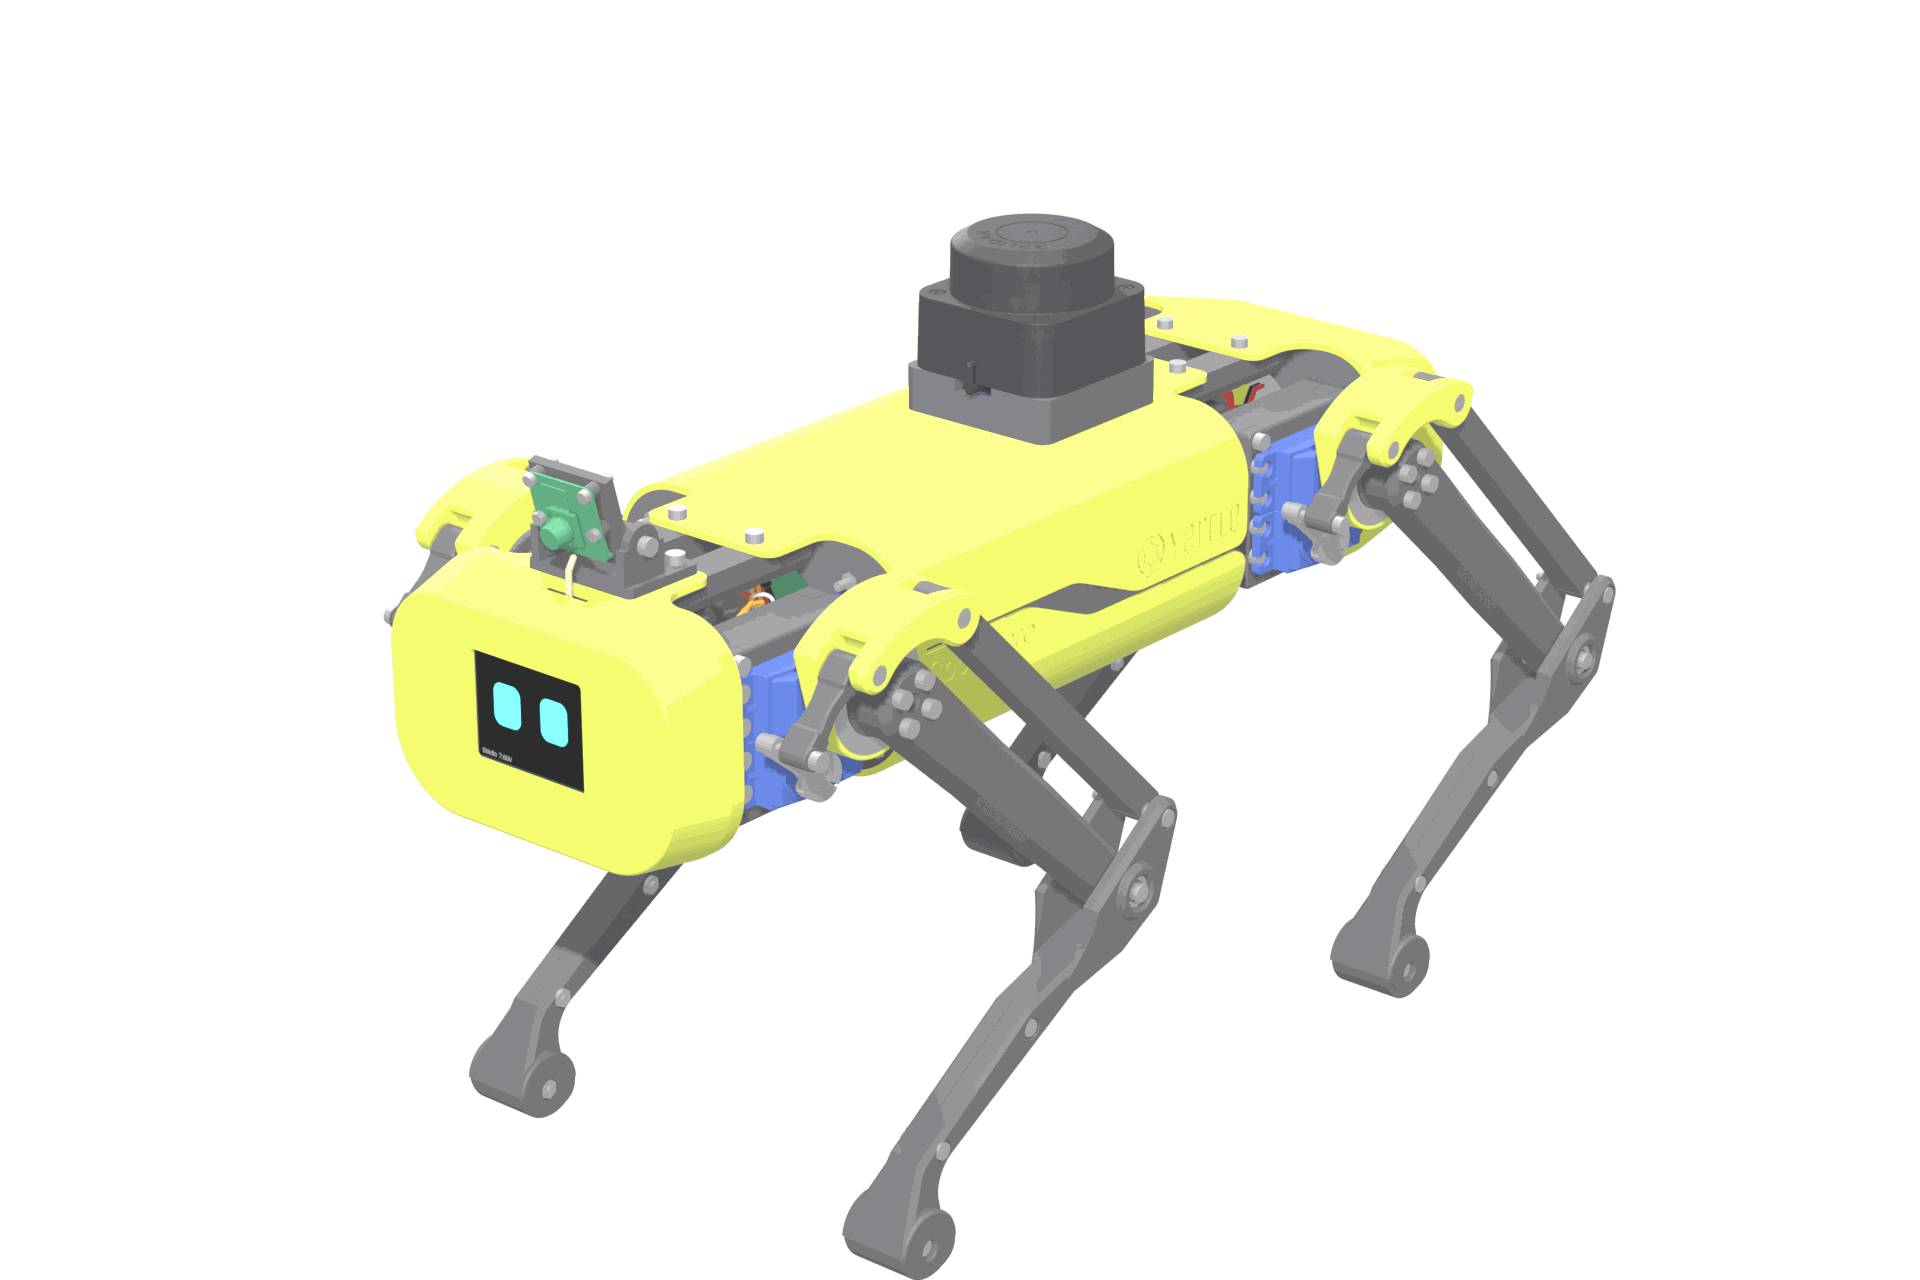
Roboter der Mini-Pupper-Klasse auf bewährten Yertle-Beinen, mit Gesichtsdisplay, 360°-LiDAR, Weitwinkelkamera, Raspberry Pi 5 + ESP32-S3, ROS 2 und gelerntem Controller. Jedes Teil, jede Schraube, jeder Pin und jede Gelenkgrenze stammt aus einem verifizierten CAD-Modell.
Wählen Sie komplette Roboter oder einzelne Teile und laden Sie ein druckfertiges Paket herunter — ausgerichtete STLs, fertige Druckplatten 220 × 220 mm und das PrusaSlicer-Profil, mit dem jedes Teil verifiziert wurde.
Druckpaket öffnen
Der komplette Roboter in einem Warenkorb, mit echten Shop-Preisen inkl. Versand. Wählen Sie einen von vier Einkaufsplänen oder ändern Sie den Shop pro Teil; Kasse pro Shop, Amazon mit einem Klick.
Shop öffnen
Schritte im IKEA-Stil, aus dem CAD generiert — jedes Teil und Befestigungselement erscheint in genau einer Teilebox; Befestigungselemente im PDF im Maßstab 1:1.
Montageanleitung
Versorgungsbaum, Verkabelungsliste, Pinbelegung und Leistungsbudget, geprüft gegen die Pin-Header-Datei der Firmware und jeden Sicherungs- und Drahtnennwert.
Elektronik
ESP32-S3-Firmware mit Watchdog und Not-Halt, ROS-2-Jazzy-Bringup, MuJoCo- und Gazebo-Modelle aus dem CAD, PPO-Training und eine NT-X-Erweiterung.
Software
Ein Wiki zur Technik hinter dem Roboter — Servos, LiPo-Stromversorgung, Busse, Sensoren, Linux, Docker, ROS 2, Kinematik, Reinforcement Learning, 3D-Druck und Befestigungselemente.
Jetzt lernen